CT-EG-C06
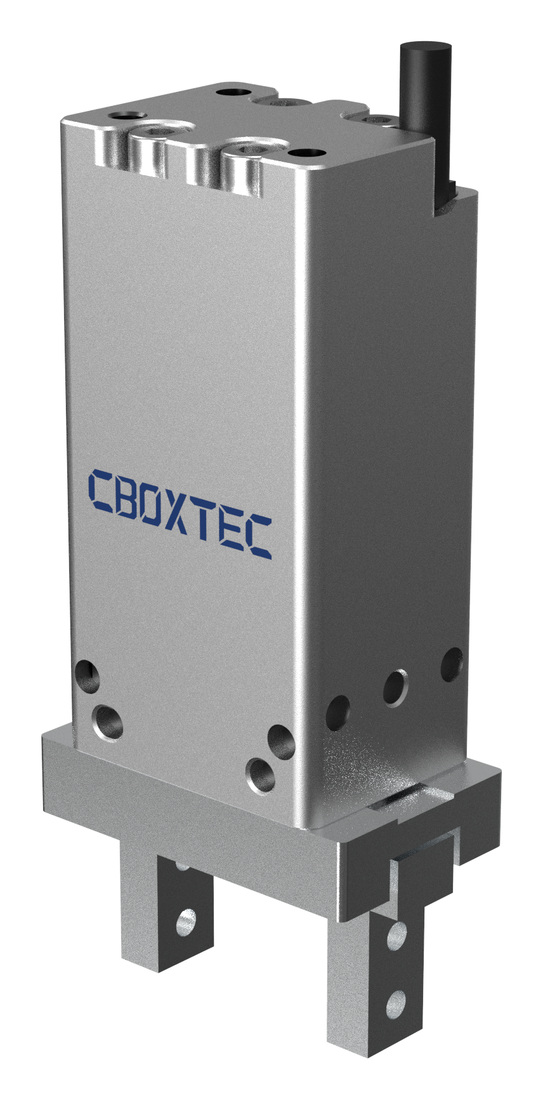
- Curso
- 6 mm
- Força de aperto
- 10-50 N
- Velocidade de abertura / fechamento
- 20 mm/s
Mais parâmetros
- Peso sem cabos
- <0.16 kg
- Tensão nominal
- 24 V±10%
- Corrente de pico
- 0.2 A
- Interface de controle
- IO&ModBus RTU
- Grau de proteção
- IP40
Escolha o método de preensão e as superfícies de contato considerando a peça e a orientação necessária.
Avalie seu projeto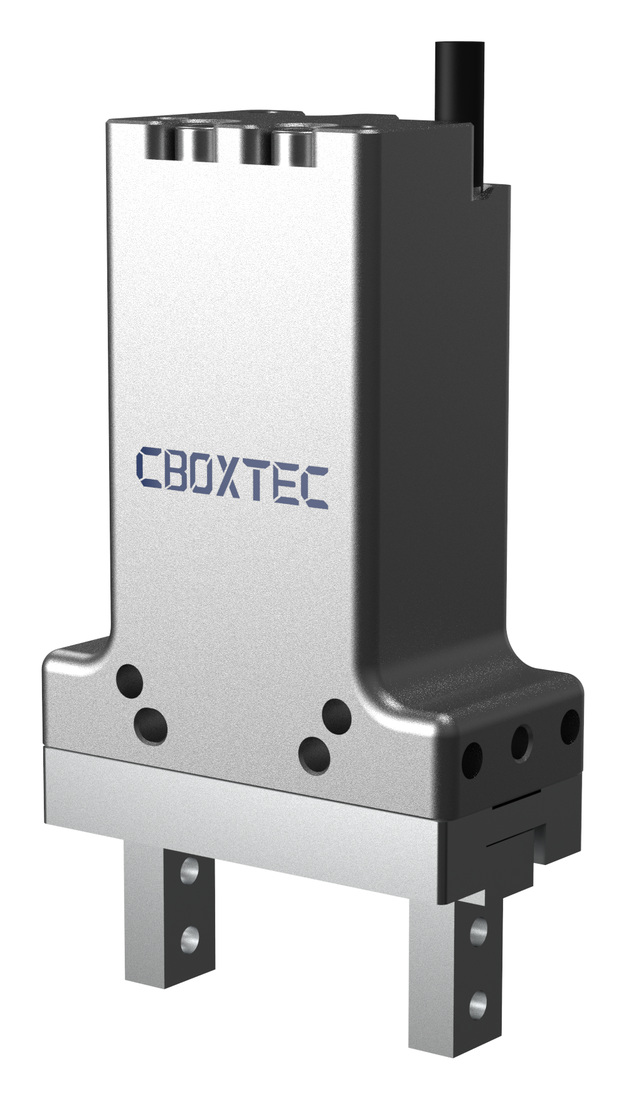
Valores do catálogo do fabricante conferidos em 8 de outubro de 2026. Use para a seleção inicial; confirme a configuração, a carga da ferramenta e as condições de teste da aplicação na proposta.
Esta comparação foi compilada das páginas oficiais dos produtos e não é uma ficha técnica emitida pelo fabricante.
Cada modelo tem um PDF local com imagem do produto, principais parâmetros e tabelas originais em inglês. Manuais de instalação e arquivos CAD ainda não estão disponíveis aqui.
Informe dimensões, peso, centro de gravidade, rigidez e superfícies de contato acessíveis.
Avalie dedos, geometria de contato ou sucção considerando a peça real e sua orientação necessária.
Avalie a montagem, o ar comprimido ou a energia, os sinais de controle e a interação prevista com o robô.
Data de verificação das fontes do catálogo:
O catálogo apresenta curso, força de preensão e peso das CT-EG-C06, CT-EG-C12 e CT-EG-C22. Compare os valores do modelo específico e confirme sua adequação à peça, às superfícies de contato e à interface do equipamento.
Cada PDF local inclui a imagem do modelo correspondente, um resumo de parâmetros neste idioma e a tabela original. É um arquivo preparado pelo subsite, não uma especificação emitida pelo fabricante; correções de unidades confirmadas são identificadas no documento.
O vídeo mostra o uso real de um efetuador final. Ele não comprova um modelo específico de garra, força nominal, capacidade certificada ou compatibilidade universal.
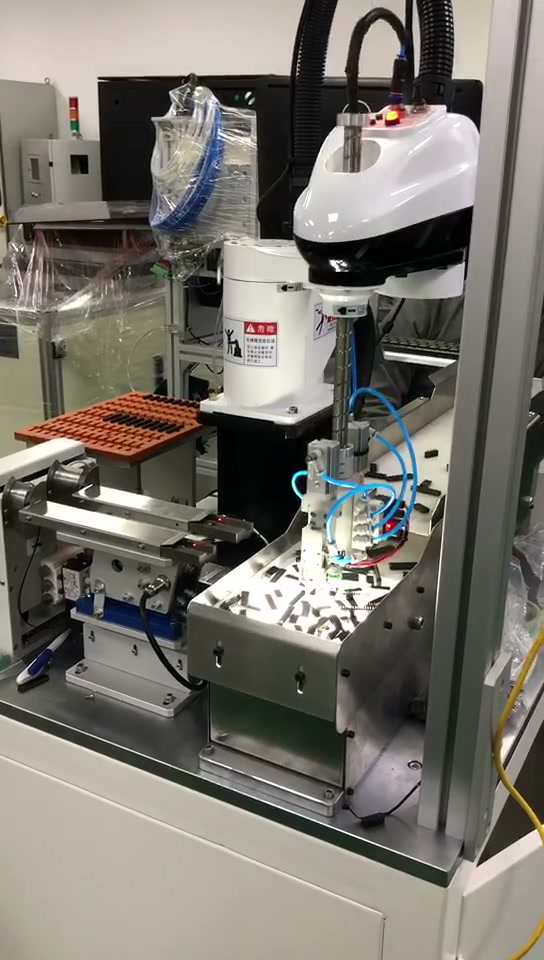
Um robô SCARA organiza chips soltos em uma bandeja e depois os encaminha para a próxima etapa do processo. Essa etapa não foi especificada.
Ver aplicação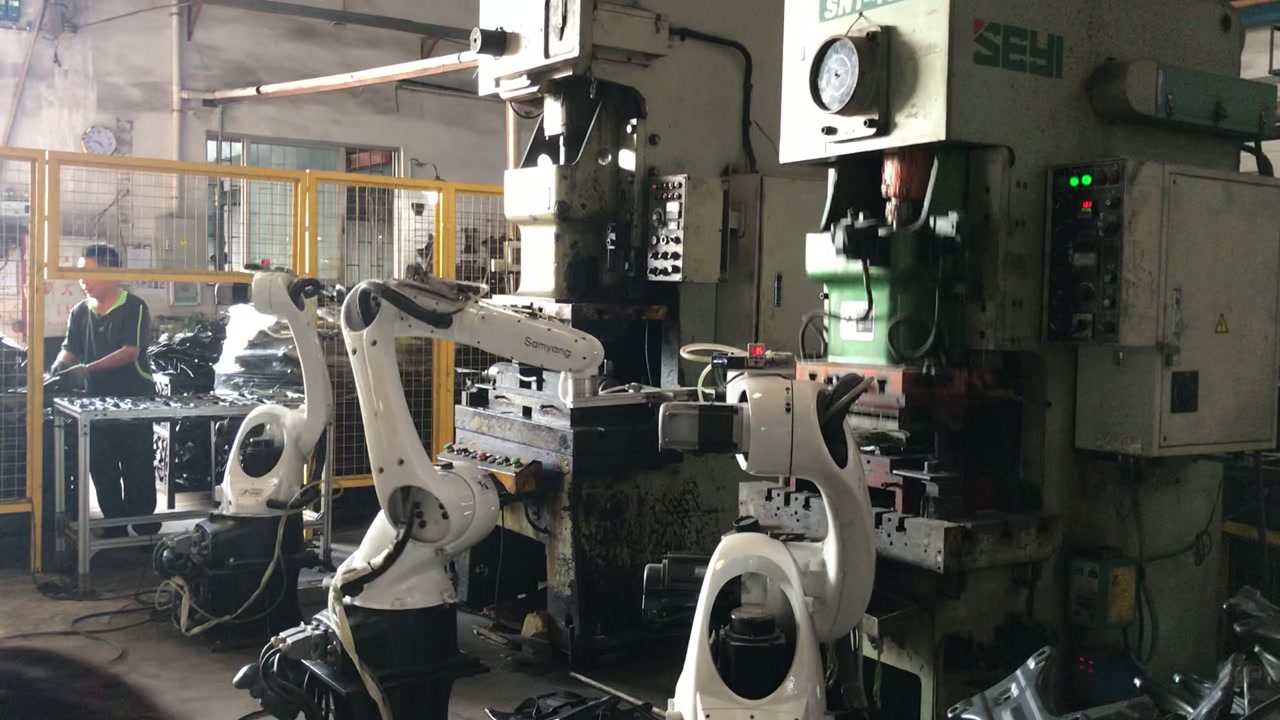
Movimentos de pega e posicionamento do robô junto a equipamentos de prensa. A identidade da peça, os parâmetros de operação e o escopo de integração da máquina precisam ser confirmados.
Ver aplicaçãoComece pelo essencial. Desenhos detalhados e informações confidenciais podem ser tratados depois.