O sinal de garra fechada confirma que a peça foi pega?
Antes de confiar no retorno da garra, diferencie posição dos dedos, detecção de contato e capacidade de manter a peça durante o movimento.
Pergunte o que o sinal realmente informa
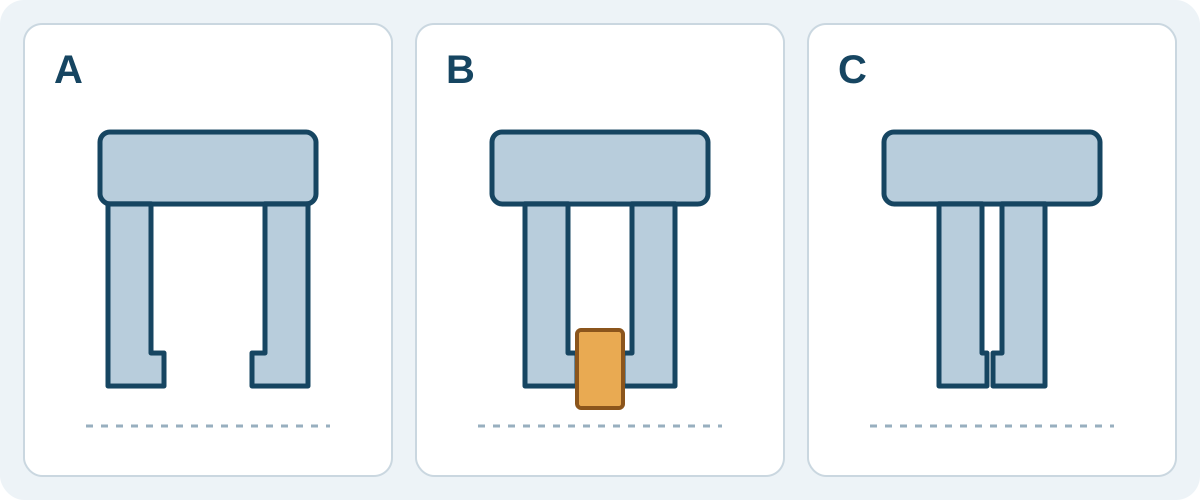
O rótulo ‘fechada’ não basta para confirmar que a peça está presa. Pergunte se ele indica o fim de curso, uma posição definida para pegar a peça ou um estado de detecção de contato.
O catálogo SMC MHS, nas páginas impressas 762–763, mostra posições de detecção diferentes para o retorno dos dedos, a preensão da peça e o fechamento sem peça. Os exemplos dependem da quantidade e da posição dos sensores, além de diferirem entre preensão externa e interna. Esse é um exemplo da SMC, não uma descrição de equipamentos CBOXTEC.
Compare a posição com peça e sem peça
As notas da página impressa 763 do catálogo SMC alertam que a detecção perto do fim do curso de abertura ou fechamento pode ser limitada pela histerese do sensor e por outros fatores.
Para a peça prevista, peça ao fornecedor que mostre onde os dedos param com a peça e onde param vazios. Informe a faixa de dimensões da peça e os dedos propostos. Se essas posições forem próximas, pergunte o que o modelo escolhido consegue distinguir nessas condições. Mudar o nome do sinal, por si só, não resolve a questão.
Leia a detecção de objeto com suas condições
O manual Robotiq 2F-85/2F-140 separa a posição real dos dedos do estado de detecção de objeto. Este último tem uma condição específica ligada ao estado do comando; não é um sinal incondicional de ‘peça presente’.
O manual também alerta que uma peça fina pega pelas pontas dos dedos pode ser levantada sem acionar a detecção de objeto. O fabricante recomenda conferir a posição dos dedos junto com a detecção, em vez de depender de apenas uma delas. Essas orientações valem para o exemplo documentado da Robotiq, não como lógica universal para outras garras.
- Robotiq — 2F-85/2F-140 Instruction Manual, Control §§4.4 and 4.5.3 (undated HTML page) · Acesso em 2026-10-16
Trate detecção e retenção como perguntas separadas
Nossa orientação de seleção é solicitar a definição do retorno e uma avaliação de preensão separada para a peça, os dedos, a condição da superfície e o movimento previstos. Uma indicação isolada não comprova a retenção durante todo o movimento nem define o comportamento após a perda de ar ou energia elétrica.
Pergunte quais retornos o modelo proposto realmente oferece, por qual interface e sob quais condições de modelo ou software documentadas. O nome da interface não explica, por si só, o significado de um estado. Qualquer função de segurança precisa de evidências e avaliação próprias.
Envie requisitos que o fornecedor consiga verificar
Forneça o desenho e a faixa de dimensões da peça, a área de contato e a geometria dos dedos propostas, além do contexto de carga e descarga ou movimentação em bandejas. Pergunte qual retorno é esperado com e sem peça, quais exceções constam na documentação e quais condições serão necessárias para uma avaliação posterior.
A CBOXTEC fornece braços robóticos e garras. Use essas perguntas ao discutir um modelo proposto. Os exemplos de carga e descarga e de bandejas explicam os requisitos; não comprovam a adequação do modelo nem o desempenho de uma instalação.