CT-EG-C06
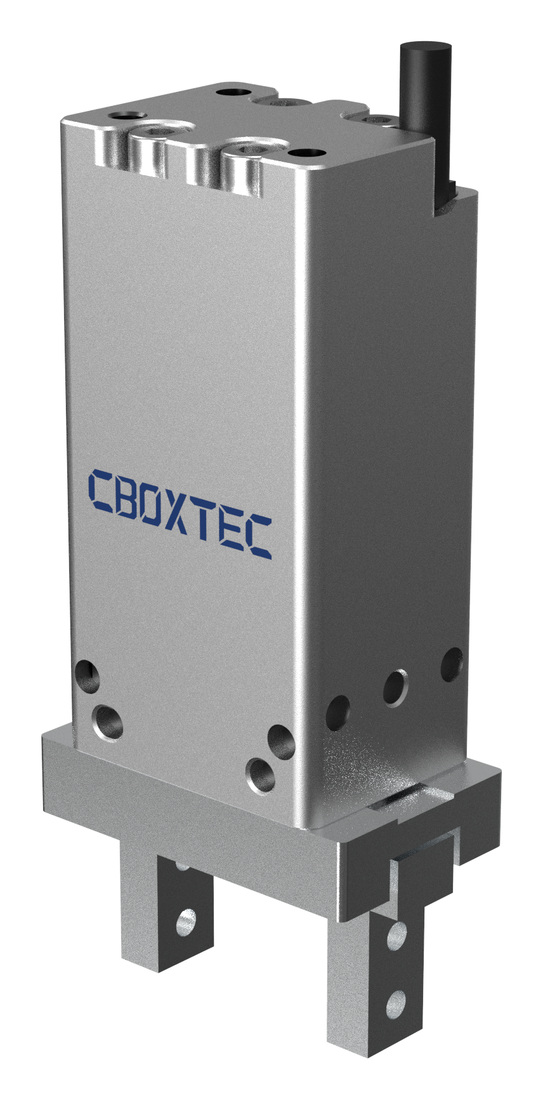
- Langkah
- 6 mm
- Gaya penjepitan
- 10-50 N
- Kecepatan buka / tutup
- 20 mm/s
Parameter lainnya
- Berat tanpa kabel
- <0.16 kg
- Tegangan nominal
- 24 V±10%
- Arus puncak
- 0.2 A
- Antarmuka kontrol
- IO&ModBus RTU
- Tingkat perlindungan
- IP40
Sesuaikan metode cengkeram dan permukaan kontak dengan komponen serta orientasi yang diperlukan.
Evaluasi proyek Anda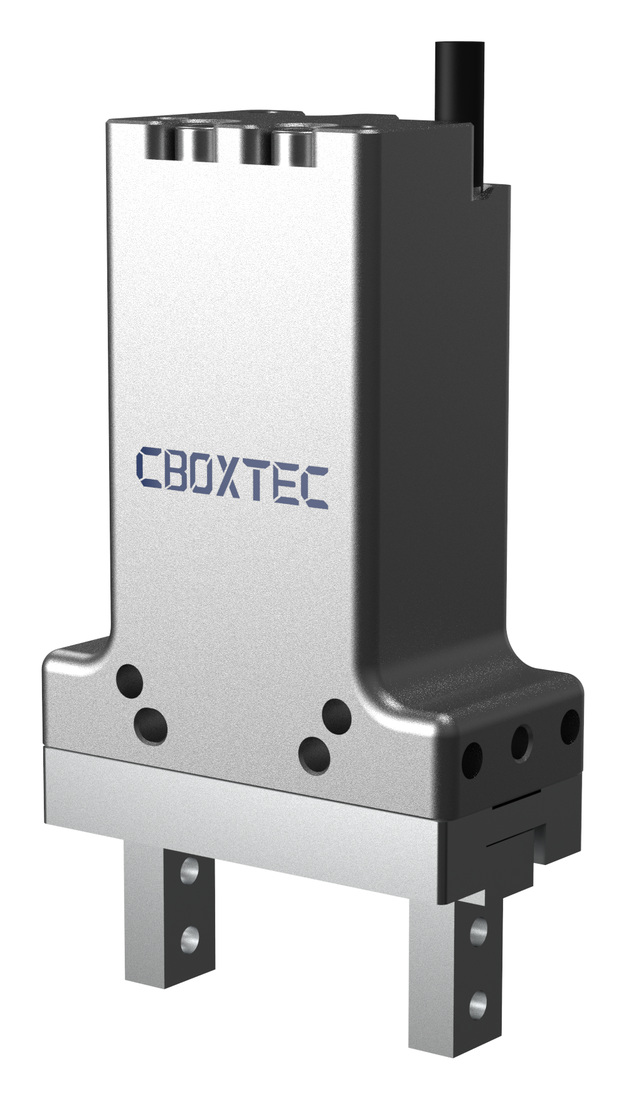
Nilai katalog produsen diperiksa pada 8 Oktober 2026. Gunakan untuk pemilihan awal; pastikan konfigurasi, beban perkakas dan kondisi pengujian aplikasi dalam penawaran.
Perbandingan ini disusun dari halaman produk resmi, bukan lembar spesifikasi yang diterbitkan produsen.
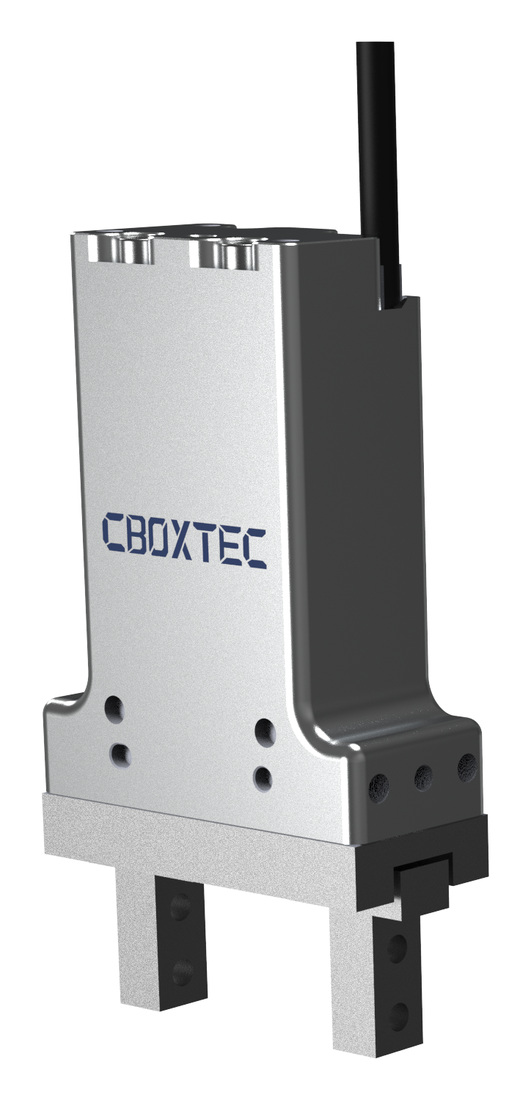
Setiap model memiliki PDF lokal dengan gambar produk, parameter utama dan tabel asli berbahasa Inggris. Panduan instalasi dan berkas CAD belum tersedia di sini.
Berikan dimensi, berat, titik berat, kekakuan, dan permukaan kontak yang dapat dijangkau.
Evaluasi jari pencengkeram, geometri kontak, atau pengisapan berdasarkan komponen sebenarnya dan orientasi yang diperlukan.
Tinjau pemasangan, pasokan udara atau listrik, sinyal kontrol, dan interaksi yang diharapkan dengan robot.
Tanggal pemeriksaan sumber katalog:
Katalog memuat langkah, gaya cengkeram, dan berat CT-EG-C06, CT-EG-C12, serta CT-EG-C22. Bandingkan nilai model tertentu, lalu konfirmasikan kesesuaiannya dengan komponen, permukaan kontak, dan antarmuka peralatan.
Setiap PDF lokal memuat gambar model terkait, ringkasan parameter dalam bahasa ini, dan tabel parameter asli. Berkas disusun oleh sub-situs, bukan spesifikasi resmi produsen; koreksi satuan yang telah dikonfirmasi ditandai dalam dokumen.
Rekaman memperlihatkan penggunaan alat ujung robot yang sebenarnya. Rekaman tersebut tidak membuktikan model pencengkeram tertentu, gaya nominal, kemampuan tersertifikasi, atau kesesuaian universal.
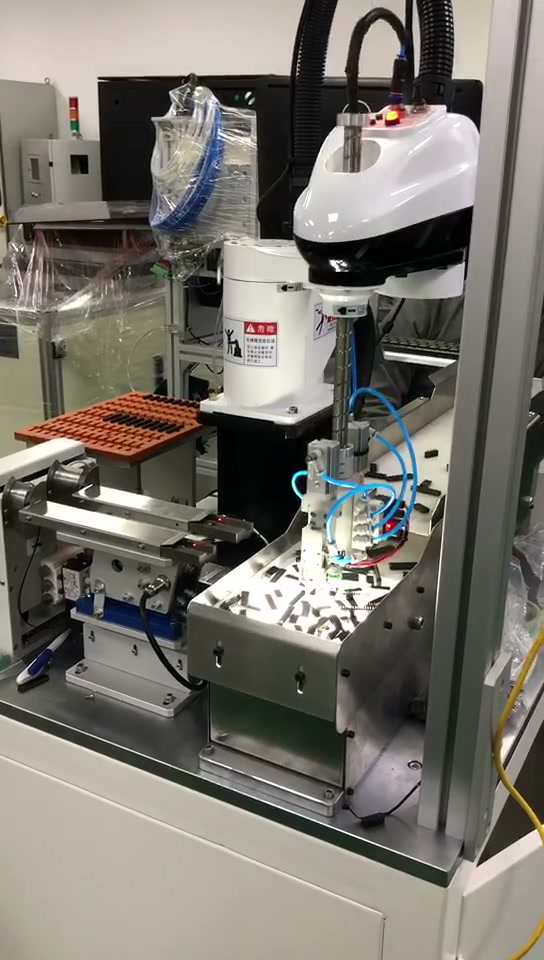
Robot SCARA menata komponen cip lepas ke dalam baki, lalu meneruskannya ke proses berikutnya. Proses berikutnya tidak disebutkan.
Lihat kasus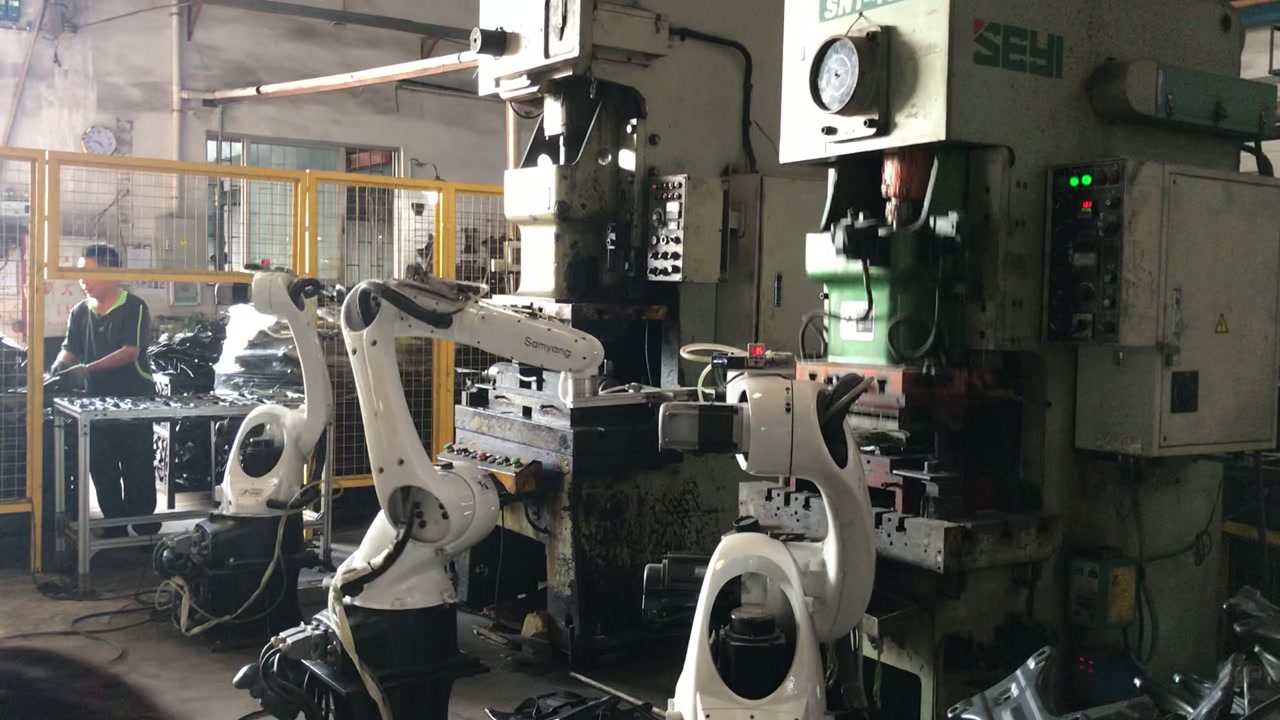
Gerakan ambil dan tempatkan oleh robot di sekitar peralatan pres. Identitas komponen, parameter operasi, dan cakupan integrasi mesin perlu dikonfirmasi.
Lihat kasusMulailah dari informasi pokok. Gambar teknis rinci dan informasi sensitif dapat dibahas kemudian.