Apakah sinyal gripper tertutup berarti benda kerja sudah terpegang?
Sebelum mengandalkan umpan balik gripper, bedakan posisi jari, deteksi kontak, dan kemampuan menahan benda kerja selama gerakan.
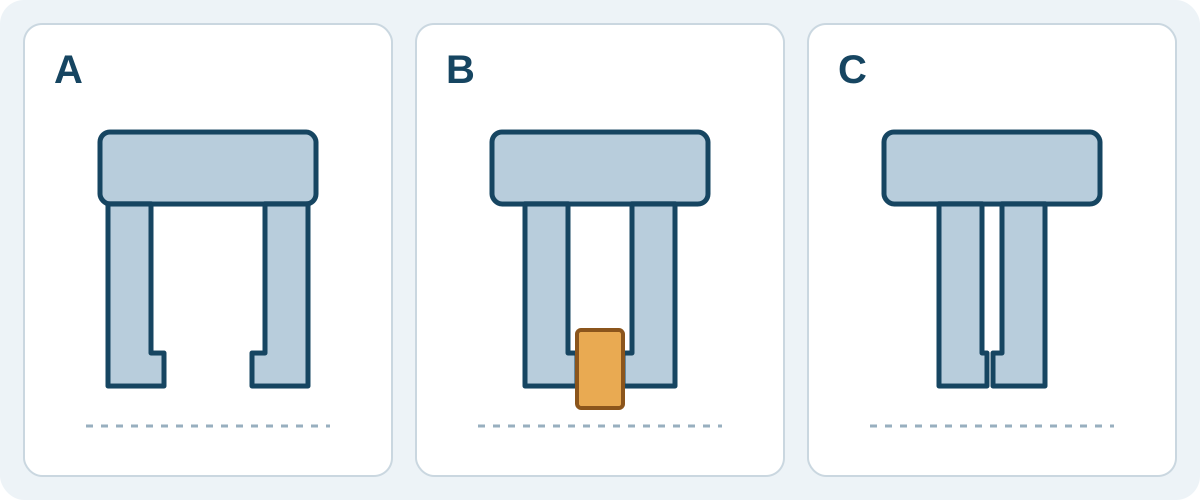
Tanyakan apa yang sebenarnya dilaporkan sinyal
Label ‘tertutup’ saja belum cukup untuk memastikan benda kerja terpegang. Tanyakan apakah sinyal menunjukkan posisi ujung langkah, posisi yang dipilih untuk mencekam benda kerja, atau status deteksi kontak.
Katalog SMC MHS, halaman cetak 762–763, menunjukkan posisi deteksi yang berbeda untuk jari kembali, mencekam benda kerja, dan menutup tanpa benda kerja. Contohnya bergantung pada jumlah dan posisi sakelar, serta berbeda antara pencekaman luar dan dalam. Ini contoh SMC, bukan uraian peralatan CBOXTEC.
Bandingkan posisi dengan benda kerja dan tanpa benda kerja
Catatan pada halaman cetak 763 katalog SMC menyebutkan bahwa deteksi di dekat ujung langkah buka atau tutup dapat dibatasi oleh histeresis sakelar otomatis dan faktor lain.
Untuk benda kerja yang direncanakan, minta pemasok menunjukkan tempat jari berhenti saat ada benda kerja dan saat kosong. Sertakan rentang ukuran benda kerja dan jari yang diusulkan. Jika kedua posisi berdekatan, tanyakan apa yang dapat dibedakan oleh model pilihan dalam kondisi tersebut. Nama sinyal yang berbeda tidak dengan sendirinya menjawab pertanyaan itu.
Baca deteksi objek beserta syaratnya
Manual Robotiq 2F-85/2F-140 membedakan posisi jari aktual dari status deteksi objek. Status deteksi memiliki syarat status perintah tertentu, sehingga bukan penanda ‘benda kerja ada’ yang berlaku tanpa syarat.
Manual itu juga memperingatkan bahwa benda tipis yang dicekam dengan ujung jari dapat terangkat tanpa memicu deteksi objek. Produsen menyarankan pemeriksaan posisi jari bersama deteksi objek, bukan mengandalkan salah satunya saja. Keterangan ini berlaku untuk contoh Robotiq yang didokumentasikan, bukan logika universal bagi gripper lain.
Pisahkan deteksi dari kemampuan menahan
Saran kami saat memilih adalah meminta definisi umpan balik sekaligus penilaian pencekaman tersendiri untuk benda kerja, jari, kondisi permukaan, dan gerakan yang direncanakan. Satu indikasi tidak membuktikan penahanan sepanjang gerakan atau perilaku saat pasokan udara maupun listrik hilang.
Tanyakan umpan balik apa yang benar-benar tersedia pada model yang ditawarkan, melalui antarmuka apa, dan dengan syarat model atau perangkat lunak apa menurut dokumentasi. Nama antarmuka saja tidak menjelaskan arti status. Setiap fungsi keselamatan memerlukan bukti dan penilaian tersendiri.
Kirim kebutuhan yang dapat diperiksa pemasok
Berikan gambar dan rentang ukuran benda kerja, area kontak serta geometri jari yang direncanakan, dan jelaskan konteks bongkar muat atau pemindahan baki. Tanyakan umpan balik yang diharapkan saat ada dan tidak ada benda kerja, pengecualian dalam dokumentasi, serta syarat evaluasi selanjutnya.
CBOXTEC memasok lengan robot dan gripper. Gunakan pertanyaan ini saat membahas model yang diusulkan. Contoh bongkar muat dan baki menjelaskan kebutuhan; contoh tersebut tidak membuktikan kesesuaian model atau kinerja suatu instalasi.