CT-EG-C06
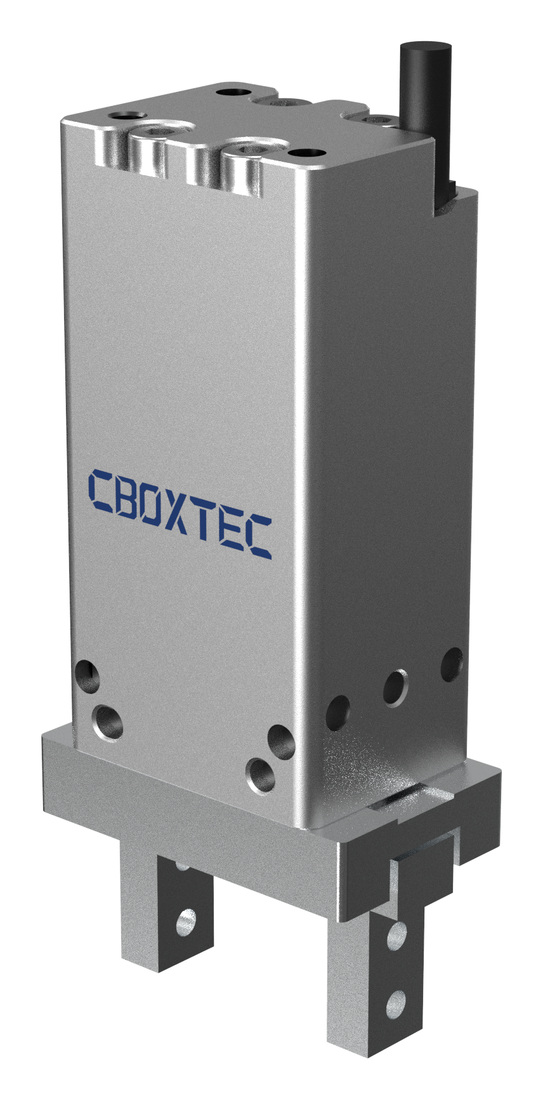
- Lejang
- 6 mm
- Daya cengkaman
- 10-50 N
- Kelajuan buka / tutup
- 20 mm/s
Parameter tambahan
- Berat tanpa kabel
- <0.16 kg
- Voltan berkadar
- 24 V±10%
- Arus puncak
- 0.2 A
- Antara muka kawalan
- IO&ModBus RTU
- Tahap perlindungan
- IP40
Padankan kaedah genggaman dan permukaan sentuhan dengan komponen serta orientasi yang diperlukan.
Nilai projek anda
Nilai katalog pengeluar disemak pada 8 Oktober 2026. Gunakan untuk pemilihan awal; sahkan konfigurasi, beban perkakas dan syarat ujian aplikasi dalam sebut harga.
Perbandingan ini disusun daripada halaman produk rasmi dan bukan helaian spesifikasi yang diterbitkan pengeluar.
Setiap model mempunyai PDF setempat dengan gambar produk, parameter utama dan jadual asal dalam bahasa Inggeris. Manual pemasangan dan fail CAD belum tersedia di sini.
Berikan dimensi, berat, pusat graviti, ketegaran dan permukaan sentuhan yang boleh dicapai.
Nilai jari penggenggam, geometri sentuhan atau sedutan berdasarkan komponen sebenar dan orientasi yang diperlukan.
Semak pemasangan, bekalan udara atau kuasa, isyarat kawalan dan interaksi yang dijangka dengan robot.
Tarikh semakan sumber katalog:
Katalog menyenaraikan lejang, daya genggaman dan berat CT-EG-C06, CT-EG-C12 serta CT-EG-C22. Bandingkan nilai model tertentu, kemudian sahkan kesesuaiannya dengan komponen, permukaan sentuhan dan antara muka peralatan.
Setiap PDF setempat mengandungi imej model berkaitan, ringkasan parameter dalam bahasa ini dan jadual parameter asal. Fail disediakan oleh sublaman, bukan spesifikasi rasmi pengilang; pembetulan unit yang telah disahkan ditandakan dalam dokumen.
Rakaman memperlihatkan penggunaan sebenar alat di hujung robot. Rakaman itu tidak membuktikan model penggenggam tertentu, daya terkadar, keupayaan yang diperakui atau keserasian menyeluruh.
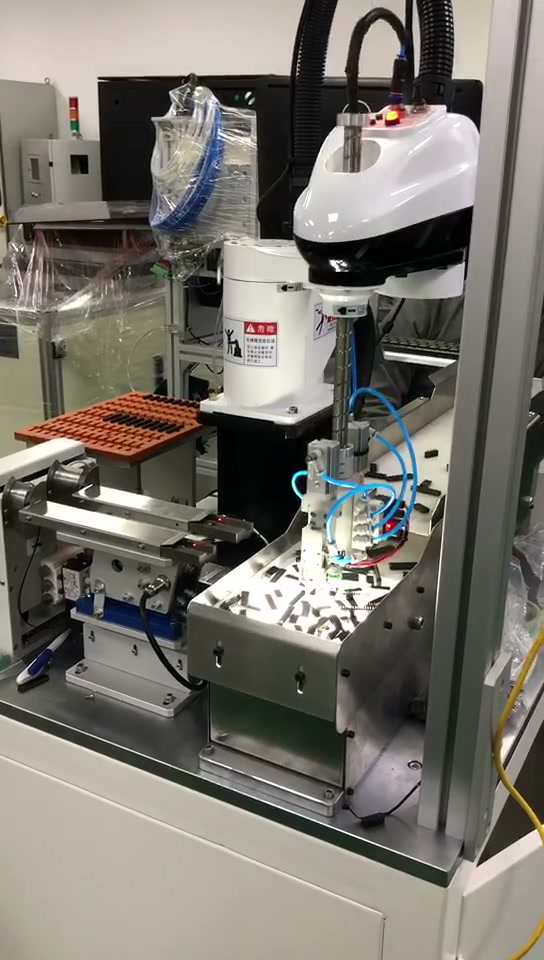
Robot SCARA menyusun komponen cip yang tidak tersusun ke dalam dulang, kemudian menghantarnya ke proses seterusnya. Proses seterusnya tidak dinyatakan.
Lihat kes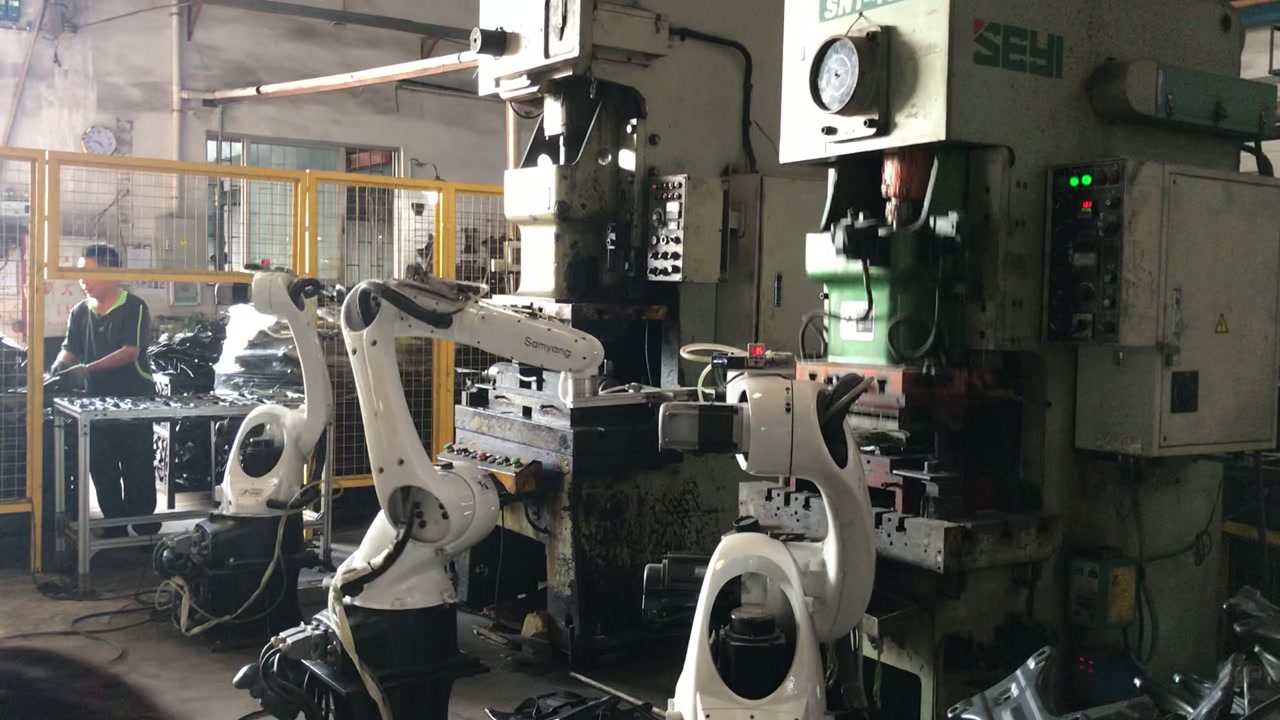
Pergerakan ambil dan letak oleh robot di sekitar peralatan tekan. Identiti komponen, parameter operasi dan skop penyepaduan mesin perlu disahkan.
Lihat kesMulakan dengan maklumat asas. Lukisan terperinci dan maklumat sensitif boleh dibincangkan kemudian.