機械臂的重複定位精度能保證工件順利入盤嗎?
重複定位數值不能直接代表工件與托盤穴位的配合。選擇機械臂和夾爪前,先確認目標偏差、夾持位置與托盤定位。
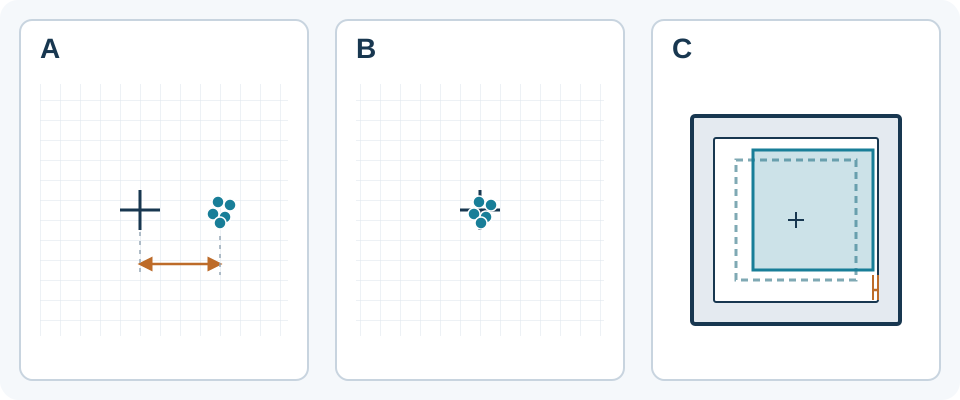
先看數值旁的指標名稱
不能。UR10e 的 2026 年 9 月更新規格表列出,依 ISO 9283 的位姿重複性為 ±0.05 mm。這是 UR10e 的指標,不是 CBOXTEC 的規格,也不是成品放置公差。
針對考慮中的機械臂,向供應者確認指標定義、量測參考點及負載、運動等測試條件。只有一個未標明定義的「精度」數值,不足以比較型號,也不能據此判斷工件能否進入配合較緊的穴位。
分開看重複返回與目標偏差
KUKA 區分重複定位與絕對定位精度:返回位置一致,與接近預定實際目標,是兩回事。
檢查放置位置時,即使量測點很集中,整組仍可能偏離穴位中心。應分別記錄相對於要求目標的偏差,以及每次放置之間的變動。這個概念區分並不提供 ISO 測試方法,也不定義應用可接受的誤差。
檢查被夾住的工件,不只檢查工具點
把工件在夾指間的就位差異、軟墊壓縮及工件自身尺寸公差納入評估。對照實際夾持面、工件朝向與需要通過穴位的邊緣。即使旋轉角度很小,離旋轉中心較遠的邊緣,其側隙也可能改變。
配合檢查應採用允許的最大工件尺寸與最小可用穴位尺寸,並檢查夾持中及鬆開後的工件位置。機械臂的重複定位數值不能代替這些檢查;所有工件與托盤也沒有通用的側隙值或誤差相加規則。
說清楚托盤如何定位
UR 的 SW5_21「Features」章節說明相對於物件的運動;更新物件的特徵座標,會改變相關運動。
針對預定設備,確認托盤更換後如何定位,以及穴位目標是逐一示教,還是依名義間距計算。應檢查具代表性的穴位,包括遠端角落;第一個穴位放得準,不足以證明整盤都能配合。UR 的特徵座標範例並不證明 CBOXTEC 控制器具備該功能。
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · 查閱日期 2026-10-14
要求針對工件與穴位的驗證資料
提供附公差的工件與穴位尺寸圖、夾持示意、托盤定位方式、帶載工具配置及預定運動。向供應者確認哪些機械臂和夾爪定位資料適用於這個配置,還需要完成哪些放置檢查。
樣件測試前,先約定驗收條件與量測方法。由合格人員在預定運轉條件下,使用選定夾指、實際工件及代表性穴位,評估目標偏差、位置變動與側隙。如果日常操作包含移出及更換托盤,也應納入評估,並記錄位置的量測方式與量測不確定度。
CBOXTEC Robotics 供應機械臂與夾爪。上述製造商範例有助於理解規格,並不證明 CBOXTEC 的相容性、放置良率或完整工作站交付能力。樣件放置檢查也不能認證安裝安全。
製造商參考資料
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · 查閱日期 2026-10-14
- Universal Robots — UR10e Technical specification (Updated September 2026) · 查閱日期 2026-10-14
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · 查閱日期 2026-10-14