機器人負載不等於工件重量:夾爪與轉接件也要計入
為上下料或托盤搬運選擇機器手臂與夾爪前,先核對總承載質量、重心、慣量及夾持條件。
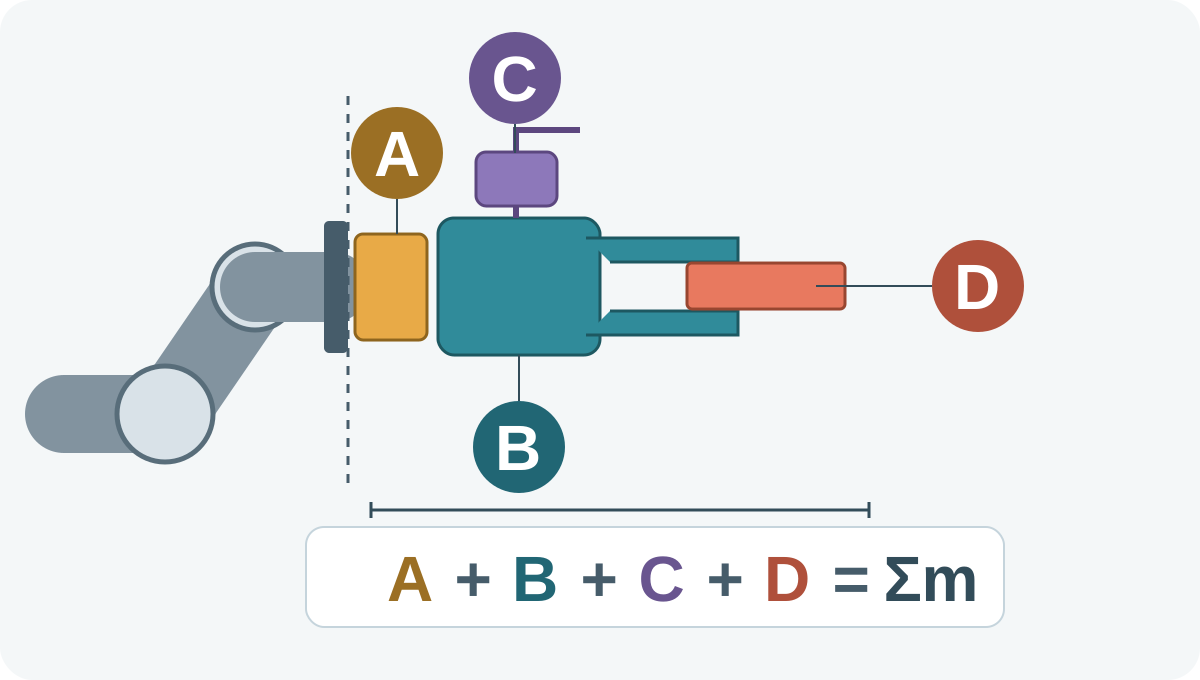
從法蘭上的總負載開始
僅憑工件質量不足以選擇手臂。應計入工件、夾爪、轉接件及法蘭所承載的其他工具。機器手臂本體的質量是另一項數據。
Robotiq 的 Robotic End Effectors - Payload vs Grip Force 將末端執行器、支架及搬運物件計入手腕負載。本指南把這項區分整理成選型清單,並未給出 CBOXTEC 型號的限制值。
按實際安裝配置建立質量清單
夾爪:記錄實際安裝質量,包括使用的夾指、接觸墊與配件。確認製造商標示的質量是否已包含這些項目。
轉接件:計入手臂承載的法蘭板、聯接件、換工具裝置與緊固件,避免重複計算已包含的聯接件。
附加工具:加入隨動的感測器、相機支架及其他附件。辨明隨手臂承載的線纜與軟管部分,並詢問走線與外力應如何評估。
工件:記錄實際最大單件質量與同時夾持數量,包括隨工件搬運的托盤或治具。分別記錄空工具與各種帶料配置。
質量加減只能用於初步篩選
對指定配置,總承載質量等於已安裝工具組件與所搬運工件的質量總和。用標示的手臂負載扣除固定工具質量,只能得到初步的質量餘額。
這個餘額不是已核准的工件承載能力。應核對確切型號的負載包絡與適用運行限制,不採用通用的預留百分比,也不假設工件較輕就代表所有姿態與運動均可接受。
另行核對重心與慣量
UR3e 的 Maximum Payload(PolyScope SW5.22)把額定負載與重心偏移相聯繫。UR MotionPlus 1.5 的 Mass Properties 文件分別列出質量、重心與慣量。這些是特定製造商的參考資料。
要求提供組件在所選手臂指定座標系中的質量分布。不要把工具中心點當成重心。空載與帶料配置均須依適用負載圖、慣量限制及預定運動進行評估,質量總和本身無法完成這些核查。
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · 查閱日期 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · 查閱日期 2026-10-10
夾爪必須在運動中保持工件
夾爪額定負載涉及可承載的工件質量(kg),夾持力則是夾指施加的力(N)。兩者都須連同標示的測試條件閱讀,單獨任一項都不能證明指定工件不會滑落。
Hand-E Instruction Manual, 6. Specifications(2019 網頁版)區分摩擦夾持與形狀包覆夾持,並討論加速及停止負載。這些 Hand-E 條件不是 CBOXTEC 夾爪的規格。
對所選夾爪,應評估接觸幾何、表面狀態、自訂夾指、工件損傷、運動及停止行為。運行前須完成針對應用的保持能力核查與合格人員的風險評估;靜止夾住並不足夠。
向供應商提供選型所需資訊
提供工件圖紙或照片、最大質量、尺寸、材質、油污或易損表面、夾持方向及同時搬運數量。補充實際工具清單、已知偏移量、手臂安裝方式、所需工作範圍及預定運動條件。
索取確切型號與版本、官方負載及慣量資料、夾爪限制、機械連接資訊及支援的電氣/控制介面。上下料與托盤搬運是應用描述。CBOXTEC Robotics 供應機器手臂與夾爪。
比較替代方案時重新評估整套配置
可考慮更輕的工具、更短的轉接件、不同夾持方式、每次搬運更少工件、調整運動或改選不同額定值的手臂/夾爪。各項都只是待評估方案,並非保證有效的解法;幾何變更也會改變負載分布。
UR 與 Robotiq 參考資料說明各自產品或方法,不能證明 CBOXTEC 的相容性、控制器功能或性能。採購與運行前須確認所選產品並完成相關應用核查。
製造商參考資料
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · 查閱日期 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · 查閱日期 2026-10-10
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · 查閱日期 2026-10-10
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · 查閱日期 2026-10-10