夾爪行程能涵蓋你的工件尺寸嗎?
把夾爪移動量與實際指尖開口範圍分開核對,同時考慮最小工件、最大工件及接近時的間隙。
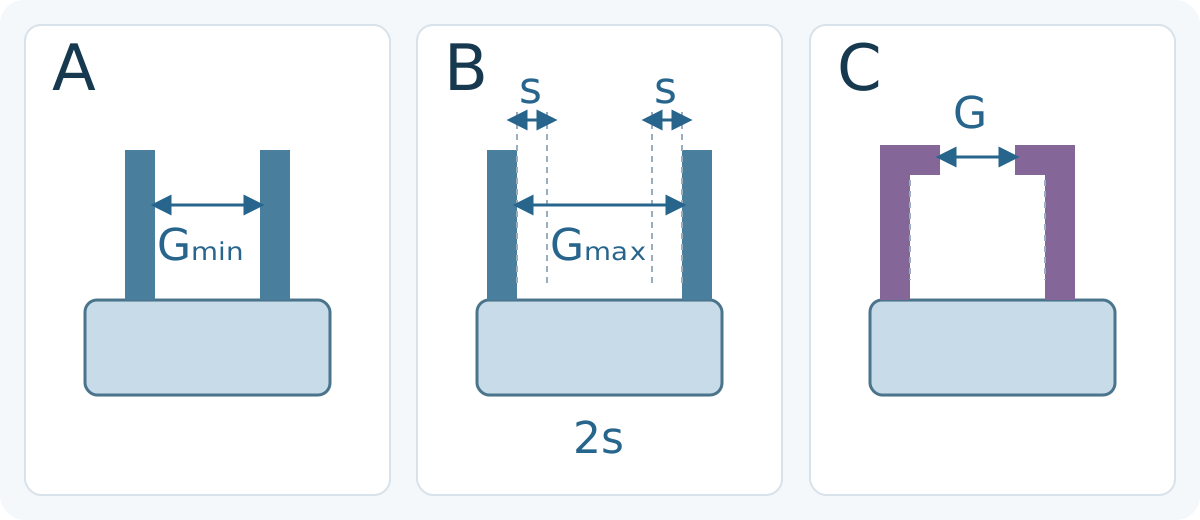
先確認行程數字量的是什麼
SCHUNK 將 PGN-plus-P 64-1-P 的行程列為每側 6 mm。對稱平行夾爪的兩側各反向移動 6 mm,兩側間距便改變 12 mm。這是間距的變化量,不是最大可夾工件寬度。
2s 關係只適用於兩側等量、反向的直線移動,且夾指配置不變。角度式或自適應夾指須查製造商的運動圖,不能直接套用。
- SCHUNK — PGN-plus-P 64-1-P, Technical details · 查閱日期 2026-10-12
開口範圍要記錄兩個端點
Robotiq 資料列出 2F-85 預設開口為 0–85 mm,夾指反向安裝時為 40–125 mm。兩個區間的跨度都是 85 mm,但端點不同。
應記錄實際接觸面之間的最小與最大間距。單一行程數字無法給出這兩個端點。上述範圍只描述該 Robotiq 產品配置,不是 CBOXTEC 夾爪的規格。
用裝妥夾指的圖面核對工件
外夾時,先確認張開的夾指能以適當間隙接近最大工件,再確認閉合時能碰到最小工件預定的夾持面。須納入工件公差及定位偏差;不存在適用於所有應用的固定間隙值。
圖面應包含實際夾指、指墊與夾持高度。內撐夾持則須以插入時的外形範圍及張開後的接觸位置核對孔徑,不能沿用外夾寬度的計算。
尺寸合適不代表能穩定夾住
Robotiq 的客製指尖指南要求核對安裝方式、夾指尺寸及全行程間隙。修改夾指前,應查所選夾爪自己的圖面與限制。
核對尺寸後,還須評估夾指重量與懸伸量、可用夾持力、工件表面、運動及停止條件。開口較大本身不能證明夾持可靠或工件重量合格。機械變更與運行驗證須依適用說明及專業評估進行。
- Robotiq — Custom Fingertips for Robotiq Grippers · 查閱日期 2026-10-12
要求供應商給出擬用配置的開口範圍
提供最小與最大工件尺寸、公差、預定夾持面、工件重量及表面狀態,並附上接近方向及附近料盤或治具壁面的草圖。
要求提供裝妥夾指的尺寸圖、可用開口端點、適用夾持力與夾指限制,以及支援的機械、供電與控制介面。CBOXTEC Robotics 供應機械臂與夾爪;選型需要這些細節,不能只看行程數字。
製造商參考資料
- SCHUNK — PGN-plus-P 64-1-P, Technical details · 查閱日期 2026-10-12
- Robotiq — What is the Default Opening Capability of the 2F-85 and 2F-140? · 查閱日期 2026-10-12
- Robotiq — Custom Fingertips for Robotiq Grippers · 查閱日期 2026-10-12