夾爪顯示「已閉合」,就代表夾到工件了嗎?
採用夾爪回饋前,先分清夾指位置、接觸偵測,以及工件能否持續被夾住這三件事。
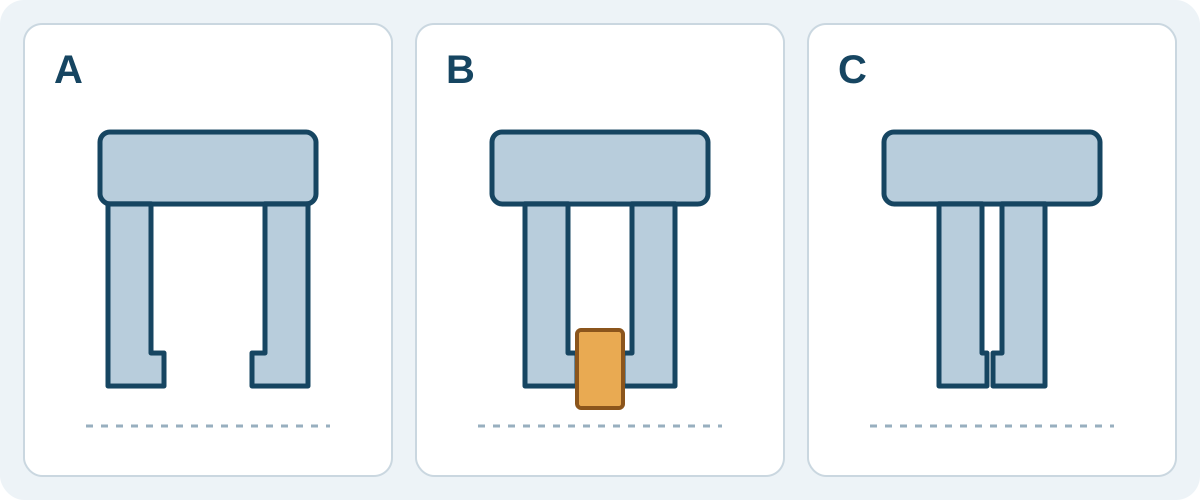
先問清楚訊號回報的是什麼
單憑「已閉合」這個名稱,還不足以確認夾住了工件。應先問它表示行程終點、設定的工件夾持位置,還是接觸偵測狀態。
SMC MHS型錄的印刷頁碼762–763,分別示範夾指復歸、夾持工件及空夾閉合時的偵測位置。偵測組合取決於開關數量與位置,外夾和內撐的情況也不同。這是SMC產品的範例,並非CBOXTEC設備的功能說明。
對照持料位置與空夾位置
SMC型錄印刷頁碼763的註記提醒:靠近張開或閉合行程終點時,偵測可能受到自動開關遲滯等因素限制。
針對預定工件,請供應商標出有料與無料時夾指各自停止的位置,並提供工件尺寸範圍及預定夾指。若兩個位置很接近,應詢問該型號在這些條件下能區分什麼,不能只換個訊號名稱就視為問題已解決。
物件偵測狀態也有適用條件
Robotiq 2F-85/2F-140手冊將夾指實際位置與物件偵測狀態分開說明,後者還有指定的命令狀態條件,不能當作不受條件限制的「有料」旗標。
手冊亦提醒,以指尖夾取薄件時,即使成功拿起工件,也可能未觸發物件偵測;並建議同時核對夾指位置與物件偵測,而非單獨依賴其中一項。這些說明適用於該Robotiq資料範例,不能直接當成其他夾爪的通用邏輯。
偵測與持料能力要分開確認
我們的選型建議是:除了取得回饋定義,也應針對預定工件、夾指、表面狀態及運動,另行評估夾持方式。單一指示不能證明整段運動中的持料能力,也不能說明氣源或電源中斷後的行為。
請確認預定型號實際提供哪些回饋、經由何種介面,以及適用的型號或軟體條件。介面名稱本身無法解釋狀態含義;安全功能亦須有各自的證據與評估。
提供能讓供應商核對的需求
提供工件圖面與尺寸範圍、預定接觸區域及夾指幾何配置,並說明上下料或托盤搬運情境。詢問有料與無料時預期的回饋、文件列出的例外,以及後續評估所需條件。
CBOXTEC供應機械臂與夾爪,討論預定型號時可使用這些問題。本文的上下料與托盤範例用於說明需求,不構成型號適用性或整體設備性能的證明。