機械臂的臂展足以完成你的抓取與放置姿態嗎?
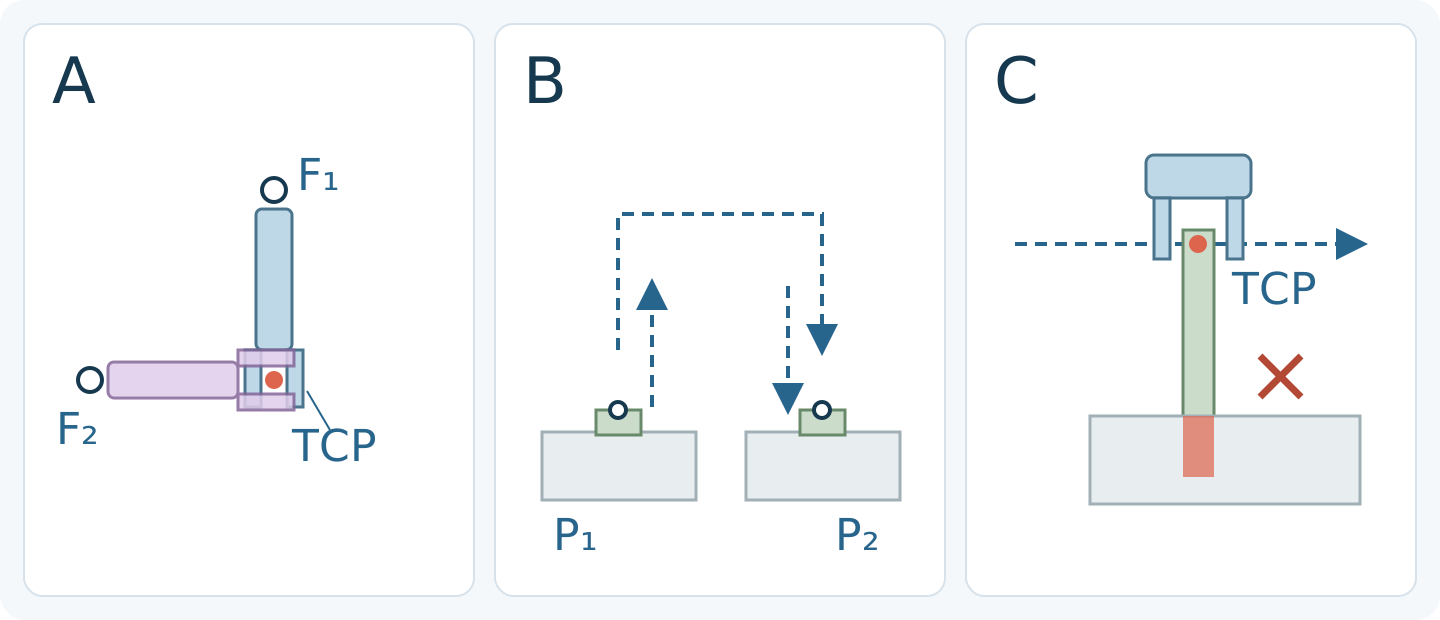
選擇上下料或擺盤用機械臂前,先核對工具朝向、TCP 偏移、接近路徑,以及整個移動組件的淨空。
臂展先用來初步篩選
不能只憑臂展判斷。目標位置落在標稱臂展內,不代表機械臂能以所需角度保持夾爪。Universal Robots 的 g-Series「Operating Space」章節區分建議可達範圍與更大的最大工作區;後者部分位置對工具朝向有限制。
上下料或擺盤的每個目標,都要同時定義位置與夾爪朝向。核對所選機械臂本身的工作範圍圖、關節限制及安裝方式。UR 的說明不能當作 CBOXTEC 機械臂的工作包絡。
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 查閱日期 2026-10-13
在組裝後的工具上標出 TCP
Universal Robots 的 PolyScope SW5_22 手冊以相對於工具法蘭中心的位置偏移與旋轉定義工具中心點(TCP)。路點同時儲存 TCP 的位置與朝向。
畫出轉接件、夾爪和夾指,標明預定工具點相對於法蘭的位置。工具點保持不動而工具旋轉時,法蘭可能需要移到另一位置。因此,不能把工具長度直接加在機械臂的標稱臂展上。
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · 查閱日期 2026-10-13
核對接近與退出,不只看兩個端點
UR5e SW5_19 手冊中的 MoveJ 在關節空間計算,工具路徑可能是曲線;MoveL 則讓 TCP 在路點之間沿直線移動。相同的抓取與放置端點,並不代表相同的移動路徑。
把接近、夾取、抬升、轉移、放置及退出姿態都納入。沿每一段預定路徑核對關節限制、所需朝向與障礙物淨空。兩個端點可達,不能證明中間的運動也可行。
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · 查閱日期 2026-10-13
檢查整個移動組件周圍的空間
將夾爪本體、張開的夾指、所持工件及線纜或氣管走向,與托盤邊緣和周圍設備一起核對。TCP 路線暢通,組件的其他部分仍可能碰撞。也要考慮定位偏差及工件公差;不存在適用所有應用的單一淨空值。
UR 的 g-Series 章節另列出與工作區外界限、內界限及腕部軸線對齊相關的奇異點。應依所選機械臂的文件核對這些限制。使用準確幾何資料的模擬有助評估佈局,但不能證明安裝安全或實際節拍。
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 查閱日期 2026-10-13
選型前,請供應商核對所需姿態
提供附尺寸的佈局圖,標明底座位置、安裝高度、抓取與放置高度、接近方向及工具朝向。附上組裝後的轉接件與夾爪幾何、TCP 偏移、工件形狀及線纜走向,並說清楚哪些工具旋轉必須保持、哪些可以調整。
請供應商針對具體型號說明可達姿態、可行路徑,以及關節限制或淨空方面的疑點。CBOXTEC Robotics 供應機械臂與夾爪;選型需要這些資料,也需要臂展數值。可達性審查不能代替安裝認證,也不保證節拍。
製造商參考資料
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 查閱日期 2026-10-13
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · 查閱日期 2026-10-13
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · 查閱日期 2026-10-13