Гарантирует ли повторяемость робота попадание детали в ячейку лотка?
Повторяемость не определяет посадку детали в ячейку. При выборе манипулятора и захвата проверьте смещение от цели, положение детали в захвате и базирование лотка.
Прочитайте название показателя рядом с числом
Нет. В спецификации UR10e, обновлённой в сентябре 2026 года, указана повторяемость позы ±0,05 мм по ISO 9283. Это показатель UR10e, а не характеристика CBOXTEC или допуск на размещение готовой детали.
Для выбранного манипулятора запросите точное определение показателя, точку отсчёта и условия испытания, включая нагрузку и движение. Число под общей надписью «точность» не позволяет сравнить модели или определить, войдёт ли деталь в ячейку с малым зазором.
- Universal Robots — UR10e Technical specification (Updated September 2026) · Дата обращения 2026-10-14
Разделите повторные возвраты и смещение от цели
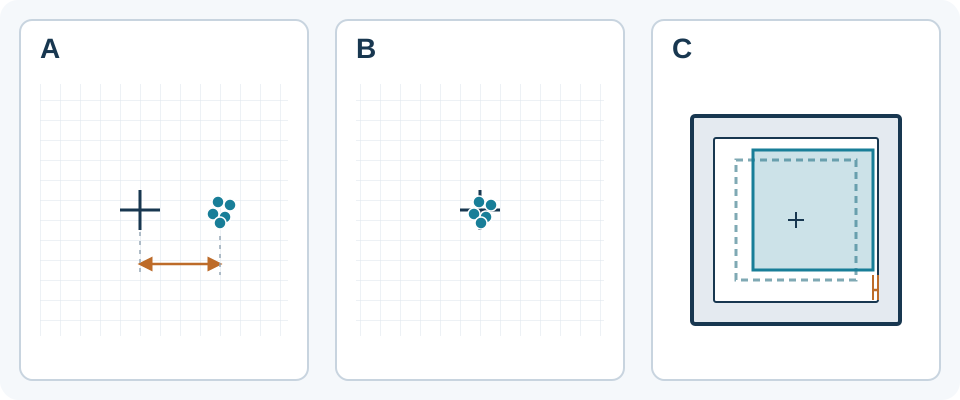
KUKA различает повторяемость и абсолютную точность: стабильный возврат отличается от близости к заданной физической цели.
При проверке размещения даже тесная группа измеренных положений может оказаться в стороне от центра ячейки. Отдельно фиксируйте смещение относительно требуемой цели и разброс между повторами. Это пояснение не задаёт метод испытания по ISO или допустимую ошибку для вашей задачи.
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Дата обращения 2026-10-14
Проверьте удерживаемую деталь, а не только точку инструмента
Учтите возможные различия в посадке детали между пальцами, сжатие накладок и допуски самой детали. Сопоставьте реальные поверхности захвата и ориентацию с кромкой, которая должна пройти в ячейку. Даже небольшой поворот может изменить зазор у кромки, удалённой от центра вращения.
При проверке посадки используйте наибольшие допустимые размеры детали и наименьшие рабочие размеры ячейки. Проверьте положение детали при удержании и после отпускания. Повторяемость манипулятора не заменяет эти проверки; единого зазора или правила сложения ошибок для всех деталей и лотков нет.
Определите, как базируется лоток
Глава Features руководства UR SW5_21 описывает движения относительно объекта; изменение его системы отсчёта изменяет связанные движения.
Для предлагаемого оборудования определите, как лоток базируется после замены и откуда берутся координаты ячеек: каждую обучают отдельно или рассчитывают по номинальному шагу. Проверьте характерные ячейки, включая дальние углы. Удачная укладка в первую ячейку не подтверждает посадку по всему лотку. Пример UR не доказывает наличие такой функции у контроллера CBOXTEC.
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Дата обращения 2026-10-14
Запросите данные для конкретной детали и ячейки
Передайте поставщику чертежи детали и ячейки с допусками, схему захвата, способ базирования лотка, состав нагруженного инструмента и планируемое движение. Уточните, какие данные о позиционировании манипулятора и захвата относятся к этой конфигурации и какие проверки размещения ещё нужны.
До испытания образцов согласуйте критерии приёмки и метод измерения. Квалифицированная оценка должна проверить смещение от цели, разброс и зазор с выбранными пальцами, реальными деталями и характерными ячейками в предполагаемых условиях работы. Если лоток регулярно снимают и заменяют, включите это в оценку; запишите способ измерения положений и неопределённость измерений.
CBOXTEC Robotics поставляет роботизированные манипуляторы и захваты. Примеры производителей помогают читать спецификации, но не подтверждают совместимость CBOXTEC, долю успешных укладок или поставку полной рабочей станции. Испытание размещения образцов также не удостоверяет безопасность установки.
Материалы производителей
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Дата обращения 2026-10-14
- Universal Robots — UR10e Technical specification (Updated September 2026) · Дата обращения 2026-10-14
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Дата обращения 2026-10-14