Грузоподъёмность робота — не масса детали: учитывайте захват и адаптер
Перед выбором манипулятора и захвата для загрузки, разгрузки или перемещения лотков проверьте общую массу, центр тяжести, инерцию и условия удержания.
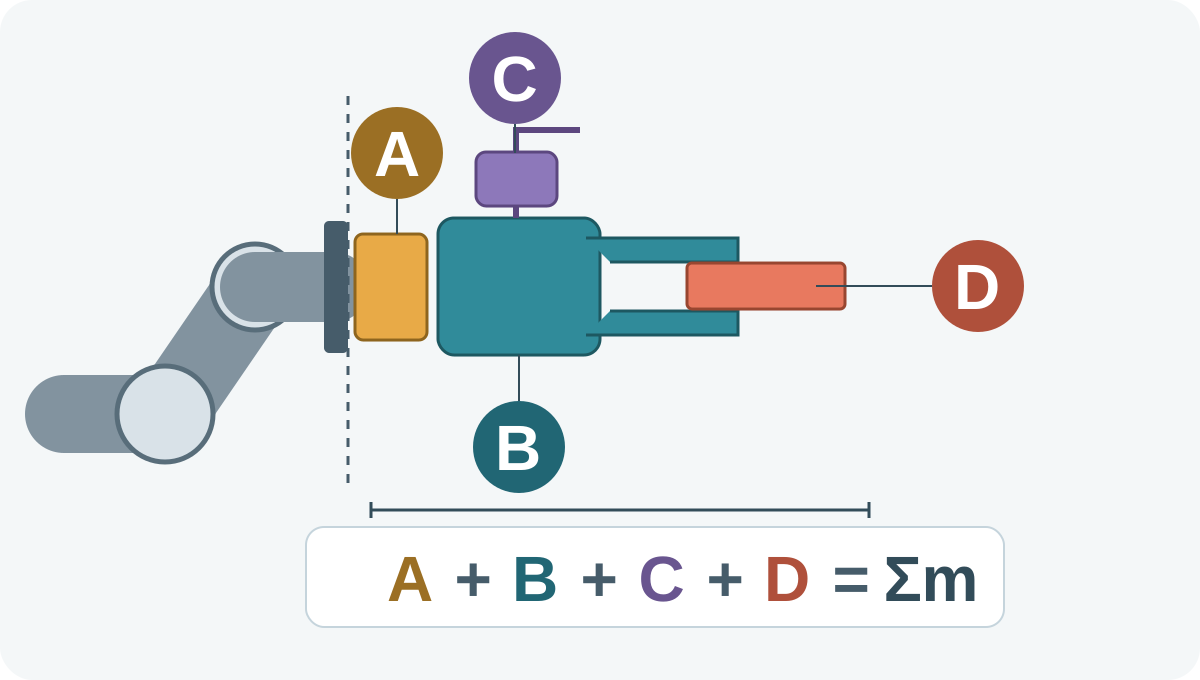
Начните с общей нагрузки на фланец
Для выбора манипулятора одной массы детали недостаточно. Учитывайте деталь, захват, адаптер и другую оснастку, которую несёт фланец. Масса самого манипулятора — отдельный показатель.
В статье Robotiq Robotic End Effectors - Payload vs Grip Force к нагрузке на запястье относятся исполнительный орган, кронштейн и перемещаемый предмет. Здесь это различие превращено в перечень для выбора оборудования; предельные значения моделей CBOXTEC не указаны.
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · Дата обращения 2026-10-10
Составьте перечень масс фактически установленного оборудования
Захват: укажите массу в установленном виде, включая используемые пальцы, накладки и крепления. Проверьте, включены ли они уже в массу, заявленную производителем.
Адаптер: учтите фланцевую пластину, соединительную муфту, устройство смены инструмента и крепёж, которые несёт манипулятор. Не считайте включённую муфту дважды.
Дополнительная оснастка: добавьте переносимые датчики, крепления камеры и другие принадлежности. Определите переносимые участки кабелей и шлангов; уточните, как оценивать их прокладку и внешние силы.
Деталь: укажите максимальную фактическую массу и число одновременно удерживаемых деталей, включая перемещаемый с ними лоток или приспособление. Отдельно опишите пустой инструмент и каждую конфигурацию с грузом.
Расчёт массы — только предварительный отбор
Для выбранной конфигурации общая переносимая масса равна сумме масс установленной оснастки и перемещаемой детали. Вычитание массы постоянной оснастки из заявленной грузоподъёмности даёт лишь предварительный запас по массе.
Этот запас не является подтверждённой допустимой массой детали. Проверьте область допустимых нагрузок конкретной модели и применимые эксплуатационные ограничения. Не используйте универсальный процент запаса и не считайте, что более лёгкая деталь допустима при любом положении и движении.
Проверьте центр тяжести и инерцию отдельно
Maximum Payload для UR3e (PolyScope SW5.22) связывает грузоподъёмность со смещением центра тяжести. Документация Mass Properties для UR MotionPlus 1.5 рассматривает массу, центр тяжести и инерцию отдельно. Это сведения конкретного производителя.
Запросите распределение массы сборки в системе координат, требуемой выбранным манипулятором. Не подменяйте центр тяжести центральной точкой инструмента. Оцените пустую и нагруженную конфигурации по применимой диаграмме нагрузок, ограничениям инерции и планируемому движению; одной суммы масс для этого недостаточно.
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Дата обращения 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Дата обращения 2026-10-10
Захват должен удерживать деталь при движении
Грузоподъёмность захвата относится к допустимой массе детали (кг), а усилие захвата — к силе на пальцах (Н). Рассматривайте обе вместе с указанными условиями испытаний; ни одна сама по себе не доказывает удержание выбранной детали.
Hand-E Instruction Manual, 6. Specifications (веб-версия 2019 года) различает удержание трением и геометрическое удержание, а также рассматривает нагрузки при ускорении и остановке. Эти условия Hand-E не являются характеристиками захватов CBOXTEC.
Для выбранного захвата оцените геометрию контакта, состояние поверхности, нестандартные пальцы, повреждение детали, движение и остановку. До эксплуатации требуются проверки удержания для конкретного применения и оценка риска квалифицированным специалистом; неподвижного удержания недостаточно.
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Дата обращения 2026-10-10
Передайте поставщику данные для выбора
Предоставьте чертежи или фотографии детали, максимальную массу, размеры, материал, сведения о масляных или чувствительных поверхностях, ориентации захвата и числе одновременно перемещаемых деталей. Добавьте перечень установленной оснастки, известные смещения, способ монтажа манипулятора, требуемую зону досягаемости и условия движения.
Запросите точную модель и исполнение, официальные сведения о нагрузках и инерции, ограничения захвата, механические соединения и поддерживаемые электрические и управляющие интерфейсы. Загрузка, разгрузка и перемещение лотков — описания применений. CBOXTEC Robotics поставляет манипуляторы и захваты.
Сравнивая варианты, заново оцените всю конфигурацию
Рассмотрите более лёгкую оснастку, короткий адаптер, другой способ захвата, меньшее число деталей за один перенос, изменение движения или другой класс грузоподъёмности манипулятора/захвата. Каждый вариант требует оценки и не гарантирует решения; изменение геометрии меняет распределение нагрузки.
Материалы UR и Robotiq описывают их собственные продукты или методы. Они не подтверждают совместимость, функции контроллеров или показатели CBOXTEC. До покупки и эксплуатации подтвердите выбранные продукты и выполните необходимые проверки конкретного применения.
Материалы производителей
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Дата обращения 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Дата обращения 2026-10-10
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · Дата обращения 2026-10-10
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Дата обращения 2026-10-10