Подходит ли ход захвата для размеров ваших деталей?
Сопоставьте ход губок с фактическим диапазоном раскрытия пальцев, учитывая самую маленькую и самую большую детали и зазор при подводе.
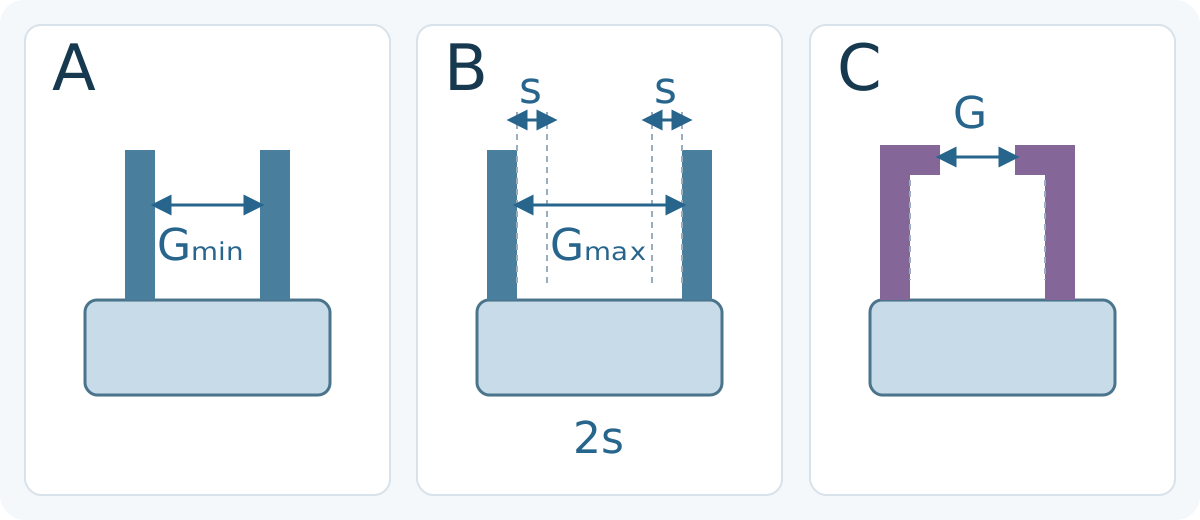
Уточните, что означает указанный ход
SCHUNK указывает для PGN-plus-P 64-1-P ход 6 мм на губку. У симметричного параллельного захвата встречное перемещение каждой губки на 6 мм изменяет расстояние между ними на 12 мм. Это изменение расстояния, а не максимальная ширина детали.
Соотношение 2s предполагает равное встречное линейное перемещение губок при неизменных пальцах. Для угловых или адаптивных пальцев нужна схема движения производителя; переносить это соотношение автоматически нельзя.
- SCHUNK — PGN-plus-P 64-1-P, Technical details · Дата обращения 2026-10-12
Запишите оба предела раскрытия
Robotiq указывает для 2F-85 диапазон 0–85 мм со штатным расположением пальцев и 40–125 мм с развёрнутыми пальцами. Ширина обоих диапазонов составляет 85 мм, но их пределы различаются.
Запишите минимальное и максимальное расстояние между фактическими контактными поверхностями. Один показатель хода не определяет эти пределы. Приведённые диапазоны относятся к указанной конфигурации Robotiq, а не к захватам CBOXTEC.
- Robotiq — What is the Default Opening Capability of the 2F-85 and 2F-140? · Дата обращения 2026-10-12
Сравните установленные пальцы с чертежом детали
При наружном захвате проверьте, могут ли раскрытые пальцы подойти к самой большой детали с нужным зазором, а затем при закрытии достичь заданных поверхностей самой маленькой детали. Учтите допуски детали и разброс её положения: универсального зазора для всех задач нет.
На чертеже должны быть реальные пальцы, накладки и высота захвата. При захвате изнутри отдельно сравните габарит при вводе и положение контакта после раскрытия с диаметром отверстия. Расчёт наружной ширины для этого случая не подходит.
Совпадение размеров ещё не подтверждает удержание
Руководство Robotiq по нестандартным пальцам требует проверки крепления, размеров пальцев и зазора на всём ходе. Перед изменением пальцев изучите чертежи и ограничения именно выбранного захвата.
После проверки геометрии оцените массу и вылет пальцев, доступное усилие, поверхность детали, движение и условия остановки. Более широкое раскрытие само по себе не подтверждает удержание или допустимую массу детали. Изменения конструкции и проверка работы требуют применимых инструкций и квалифицированной оценки.
- Robotiq — Custom Fingertips for Robotiq Grippers · Дата обращения 2026-10-12
Запросите диапазон для предполагаемой конфигурации
Передайте поставщику минимальные и максимальные размеры с допусками, заданные поверхности захвата, массу и состояние поверхности детали. Добавьте эскиз направления подвода и ближайших стенок лотка или оснастки.
Запросите чертёж установленных пальцев с размерами, рабочие пределы раскрытия, применимые ограничения усилия и пальцев, а также поддерживаемое механическое подключение, питание и интерфейсы управления. CBOXTEC Robotics поставляет роботизированные манипуляторы и захваты; для выбора модели нужны эти данные, а не только ход.
Материалы производителей
- SCHUNK — PGN-plus-P 64-1-P, Technical details · Дата обращения 2026-10-12
- Robotiq — What is the Default Opening Capability of the 2F-85 and 2F-140? · Дата обращения 2026-10-12
- Robotiq — Custom Fingertips for Robotiq Grippers · Дата обращения 2026-10-12