Хватит ли вылета робота для поз захвата и укладки?
Перед выбором робота для загрузки или укладки в лотки проверьте ориентацию инструмента, смещение TCP, траектории подхода и свободное пространство.
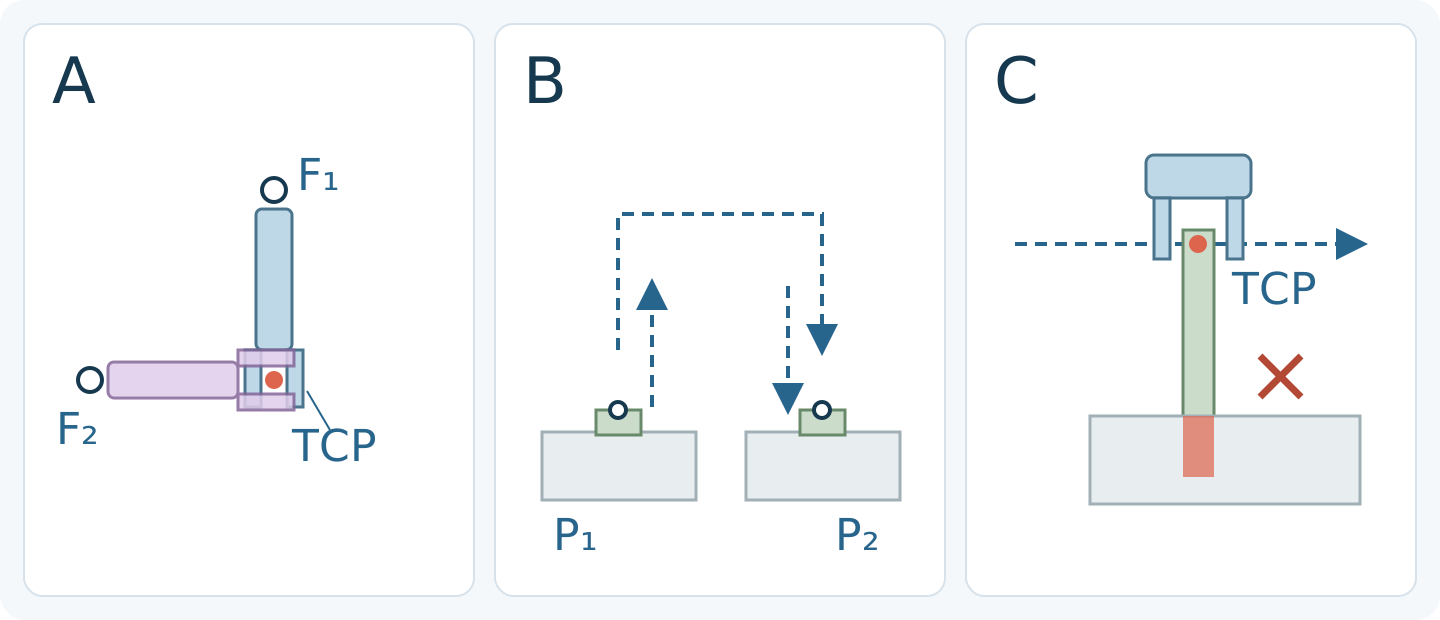
Используйте вылет для предварительного отбора
Одного вылета недостаточно. Если целевая точка находится в заявленном радиусе досягаемости, это ещё не означает, что робот сможет удерживать захват под нужным углом. В главе Operating Space руководства g-Series Universal Robots различает рекомендуемую досягаемость и более широкую максимальную рабочую область, где ориентация инструмента ограничена.
Для загрузки или укладки в лотки задайте каждую цель как положение и требуемую ориентацию захвата. Проверьте схему рабочей области, ограничения суставов и способ установки выбранного робота. Описание UR не является рабочей областью роботов CBOXTEC.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Дата обращения 2026-10-13
Укажите TCP на инструменте в сборе
В руководстве Universal Robots PolyScope SW5_22 центр инструмента (TCP) задаётся смещением и поворотом относительно центра инструментального фланца. Путевая точка сохраняет и положение TCP, и его ориентацию.
Нанесите на чертёж переходник, захват и пальцы, затем укажите нужную точку инструмента относительно фланца. При повороте инструмента вокруг неподвижной точки фланцу может потребоваться другое положение. Поэтому длину инструмента нельзя просто прибавить к заявленному вылету робота.
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Дата обращения 2026-10-13
Проверьте подход и отход, а не только конечные точки
В руководстве UR5e SW5_19 движение MoveJ рассчитывается в пространстве суставов и может давать криволинейную траекторию инструмента. MoveL перемещает TCP по прямой между путевыми точками. Одинаковые точки захвата и укладки не задают одинаковую траекторию.
Включите позы подхода, захвата, подъёма, переноса, укладки и отхода. На каждом предполагаемом участке проверьте ограничения суставов, требуемую ориентацию и расстояния до препятствий. Достижимость двух конечных точек не доказывает выполнимость движения между ними.
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Дата обращения 2026-10-13
Проверьте пространство вокруг всей подвижной сборки
Сопоставьте корпус захвата, раскрытые пальцы, удерживаемую деталь и прокладку кабелей или шлангов с бортами лотков и окружающим оборудованием. Даже при свободной траектории TCP другая часть сборки может столкнуться с препятствием. Учтите погрешности позиционирования и допуски детали: единого зазора для всех задач нет.
Глава g-Series также описывает сингулярности, связанные с внешней и внутренней границами рабочей области и выравниванием осей запястья. Проверьте такие ограничения в документации выбранного робота. Моделирование с точной геометрией помогает оценить компоновку, но не подтверждает безопасность установки или фактическое время цикла.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Дата обращения 2026-10-13
До выбора робота запросите проверку нужных поз
Отправьте компоновочный чертёж с размерами: положение основания, высоту монтажа, высоты захвата и укладки, направления подхода и ориентации инструмента. Приложите геометрию переходника и захвата в сборе, смещение TCP, форму детали и прокладку кабелей. Укажите, какие повороты инструмента обязательны, а какие можно изменить.
Попросите поставщика для конкретной модели указать достижимые позы, выполнимые траектории и возможные ограничения суставов или зазоров. CBOXTEC Robotics поставляет роботизированные манипуляторы и захваты; при выборе нужны эти данные вместе с вылетом. Проверка досягаемости не сертифицирует установку и не гарантирует время цикла.
Документация производителей
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Дата обращения 2026-10-13
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Дата обращения 2026-10-13
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Дата обращения 2026-10-13