A repetibilidade do robô garante que a peça entre no alojamento da bandeja?
A repetibilidade não define o encaixe da peça no alojamento. Confira o desvio do alvo, a posição na garra e a localização da bandeja antes de escolher o braço e a garra.
Leia o nome do indicador ao lado do número
Não. A ficha do UR10e, atualizada em setembro de 2026, informa repetibilidade de pose de ±0,05 mm conforme a ISO 9283. É um indicador do UR10e, não uma especificação CBOXTEC nem uma tolerância de posicionamento da peça pronta.
Para o braço em avaliação, peça a definição do indicador, o ponto de referência e as condições de ensaio, incluindo carga e movimento. Um número chamado apenas de ‘precisão’ não basta para comparar modelos nem para decidir se a peça entrará em um alojamento com pouca folga.
- Universal Robots — UR10e Technical specification (Updated September 2026) · Acessado em 2026-10-14
Separe os retornos repetidos do desvio em relação ao alvo
A KUKA distingue repetibilidade de acurácia absoluta: retornar de forma consistente é diferente de chegar perto do alvo físico desejado.
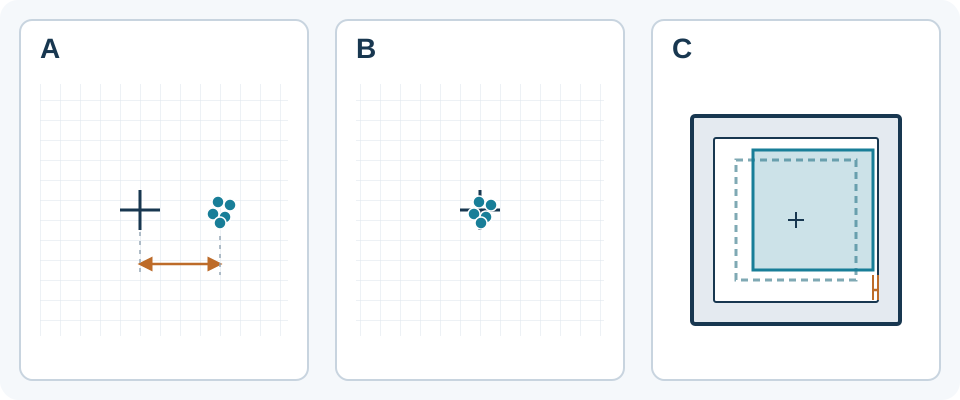
Ao medir a colocação, um grupo compacto de posições ainda pode ficar fora do centro do alojamento. Registre separadamente o desvio em relação ao alvo exigido e a variação entre repetições. Essa explicação conceitual não fornece um método de ensaio ISO nem define o erro admissível da sua aplicação.
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Acessado em 2026-10-14
Confira a peça presa, além do ponto da ferramenta
Considere possíveis variações no assentamento da peça entre os dedos, na compressão dos revestimentos e nas dimensões da própria peça. Compare as superfícies reais de preensão e a orientação com a borda que precisa passar pelo alojamento. Mesmo uma pequena rotação pode alterar a folga em uma borda afastada do centro de rotação.
Na análise do encaixe, use as maiores dimensões permitidas da peça e as menores dimensões úteis do alojamento. Confira a posição enquanto a peça está presa e após a liberação. A repetibilidade do braço não substitui essas verificações; não existe uma folga ou regra de soma de erros válida para todas as peças e bandejas.
Defina como a bandeja será localizada
O capítulo Features do manual UR SW5_21 descreve movimentos relativos ao objeto; atualizar sua referência altera os movimentos associados.
No equipamento proposto, defina como a bandeja será localizada após a troca e como serão obtidos os alvos dos alojamentos: ensinados individualmente ou calculados pelo espaçamento nominal. Confira alojamentos representativos, incluindo os cantos mais distantes. Uma boa colocação no primeiro alojamento não comprova o encaixe em toda a bandeja. O exemplo UR não comprova uma função do controlador CBOXTEC.
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Acessado em 2026-10-14
Peça evidências para a peça e o alojamento propostos
Envie ao fornecedor os desenhos cotados da peça e do alojamento com tolerâncias, um esboço da preensão, o método de localização da bandeja, a configuração da ferramenta carregada e o movimento previsto. Pergunte quais informações de posicionamento do braço e da garra se aplicam à configuração e quais verificações de colocação ainda são necessárias.
Combine os critérios de aceitação e o método de medição antes de um teste com amostras. Uma avaliação qualificada da aplicação deve verificar desvio do alvo, variação e folga com os dedos escolhidos, peças reais e alojamentos representativos nas condições previstas de operação. Inclua a retirada e a troca da bandeja se fizerem parte do uso normal; registre como as posições foram medidas e a incerteza da medição.
A CBOXTEC Robotics fornece braços robóticos e garras. Os exemplos dos fabricantes ajudam a interpretar especificações, mas não comprovam compatibilidade CBOXTEC, taxa de acerto na colocação ou fornecimento de uma estação de trabalho completa. Um teste de colocação de amostras também não certifica a segurança da instalação.
Referências dos fabricantes
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Acessado em 2026-10-14
- Universal Robots — UR10e Technical specification (Updated September 2026) · Acessado em 2026-10-14
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Acessado em 2026-10-14