A carga útil do robô não é só a massa da peça: inclua a garra e o adaptador
Confira a massa total transportada, o centro de gravidade, a inércia e as condições de preensão antes de escolher um braço robótico e uma garra para carga, descarga ou movimentação de bandejas.
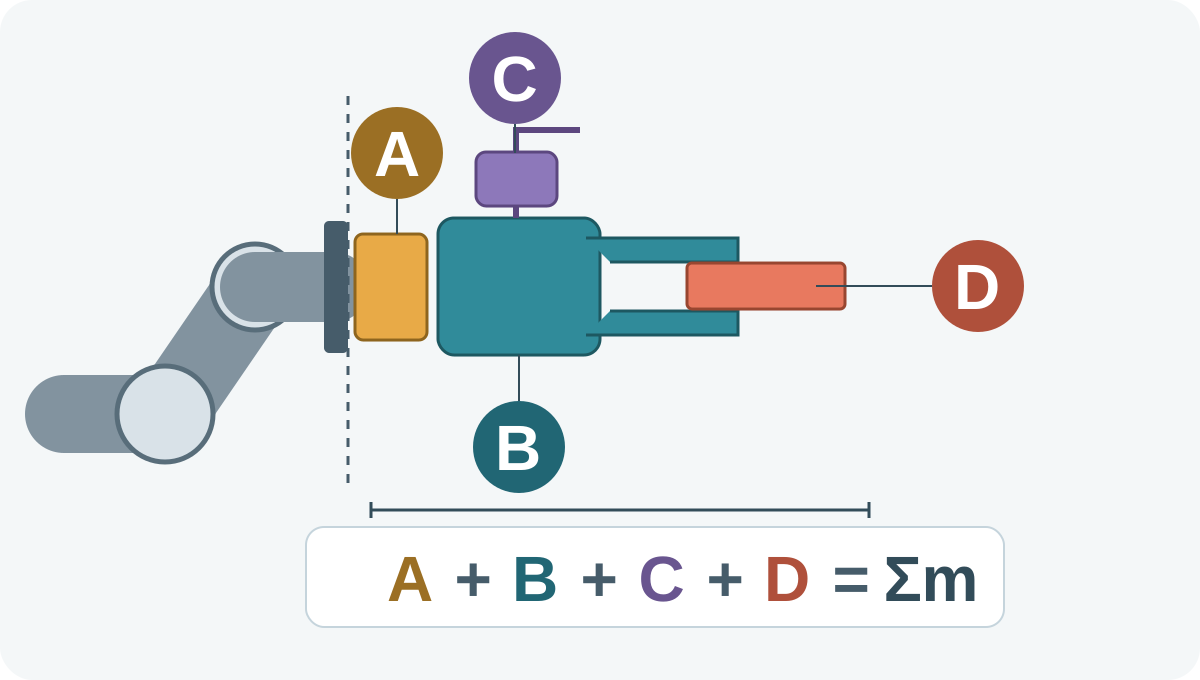
Comece pela carga total no flange
A massa da peça, sozinha, não basta para escolher o braço. Inclua a peça, a garra, o adaptador e as demais ferramentas transportadas no flange. A massa do próprio braço robótico é um dado separado.
O artigo Robotic End Effectors - Payload vs Grip Force, da Robotiq, inclui o efetuador final, o suporte e o objeto movimentado na carga do punho. Este guia transforma essa distinção em uma lista de verificação para a escolha, sem definir os limites de modelos CBOXTEC.
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · Acessado em 2026-10-10
Monte uma lista de massas da configuração instalada
Garra: registre a massa instalada, incluindo os dedos, as pastilhas de contato e os componentes de montagem usados. Confira se a massa informada pelo fabricante já inclui esses itens.
Adaptador: inclua a placa do flange, o acoplamento, o trocador de ferramentas e os fixadores transportados pelo braço. Evite contar duas vezes um acoplamento já incluído.
Ferramentas adicionais: acrescente sensores, suportes de câmera e outros acessórios transportados. Identifique os trechos de cabos e mangueiras transportados; pergunte como avaliar seu trajeto e as forças externas.
Peça: registre a massa máxima real e a quantidade segurada ao mesmo tempo, incluindo a bandeja ou o dispositivo de fixação que se move junto. Mantenha registros separados para a ferramenta sem peça e para cada configuração com carga.
Use a conta de massas como uma triagem inicial
Para uma configuração, a massa total transportada é a soma das massas dos componentes da ferramenta instalada e da peça movimentada. Subtrair a massa das ferramentas fixas da carga útil informada para o braço fornece apenas uma margem preliminar de massa.
Essa margem não é uma capacidade de peça aprovada. Verifique a faixa de cargas permitidas do modelo exato e os limites de operação aplicáveis. Não adote um percentual universal de reserva nem suponha que uma peça mais leve torne aceitáveis todas as poses e movimentos.
Verifique o centro de gravidade e a inércia separadamente
Maximum Payload do UR3e (PolyScope SW5.22) relaciona a capacidade ao deslocamento do centro de gravidade. A documentação Mass Properties do UR MotionPlus 1.5 trata massa, centro de gravidade e inércia como dados distintos. São referências específicas desse fabricante.
Solicite a distribuição de massa do conjunto no sistema de referência exigido pelo braço escolhido. Não use o ponto central da ferramenta no lugar do centro de gravidade. Avalie as configurações sem peça e com carga segundo o diagrama de cargas, os limites de inércia e o movimento previsto; a soma de massas não substitui essas verificações.
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Acessado em 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Acessado em 2026-10-10
A garra precisa reter a peça durante o movimento
A capacidade nominal da garra se refere à massa da peça que pode transportar (kg); a força de preensão é a força aplicada pelos dedos (N). Leia ambas com as condições de ensaio informadas; nenhuma delas, isoladamente, comprova que a peça proposta continuará retida.
Hand-E Instruction Manual, 6. Specifications (edição web de 2019) distingue a preensão por atrito da retenção por geometria e aborda cargas de aceleração e parada. Essas condições da Hand-E não são especificações das garras CBOXTEC.
Para a garra escolhida, avalie a geometria de contato, o estado da superfície, os dedos personalizados, os danos à peça, o movimento e o comportamento na parada. Antes da operação, exija verificações de retenção para a aplicação e uma análise de risco por profissional qualificado; segurar a peça parada não basta.
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Acessado em 2026-10-10
Envie ao fornecedor os dados necessários para a escolha
Forneça desenhos ou fotos da peça, massa máxima, dimensões, material, superfícies oleosas ou delicadas, orientação da preensão e quantidade de peças simultâneas. Acrescente a lista de ferramentas instaladas, os deslocamentos conhecidos, a montagem do braço, o alcance necessário e as condições previstas de movimento.
Peça o modelo e a variante exatos, as informações oficiais de carga e inércia, os limites da garra, os detalhes da conexão mecânica e as interfaces elétricas/de controle suportadas. Carga, descarga e movimentação de bandejas descrevem aplicações. A CBOXTEC Robotics fornece braços robóticos e garras.
Reavalie o conjunto ao comparar alternativas
Considere ferramentas mais leves, um adaptador mais curto, outra forma de preensão, menos peças por coleta, mudanças no movimento ou um braço/garra com outra capacidade nominal. Cada opção precisa ser avaliada e não é uma solução garantida; mudar a geometria também altera a distribuição da carga.
As referências da UR e da Robotiq explicam seus próprios produtos ou métodos. Elas não comprovam compatibilidade, recursos de controladores ou desempenho da CBOXTEC. Confirme os produtos escolhidos e conclua as verificações da aplicação antes da compra e da operação.
Referências dos fabricantes
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Acessado em 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Acessado em 2026-10-10
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · Acessado em 2026-10-10
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Acessado em 2026-10-10