O alcance do robô atende às poses de coleta e colocação?
Confira orientação da ferramenta, offset do TCP, trajetórias de aproximação e folgas do conjunto antes de escolher um braço para carga ou bandejas.
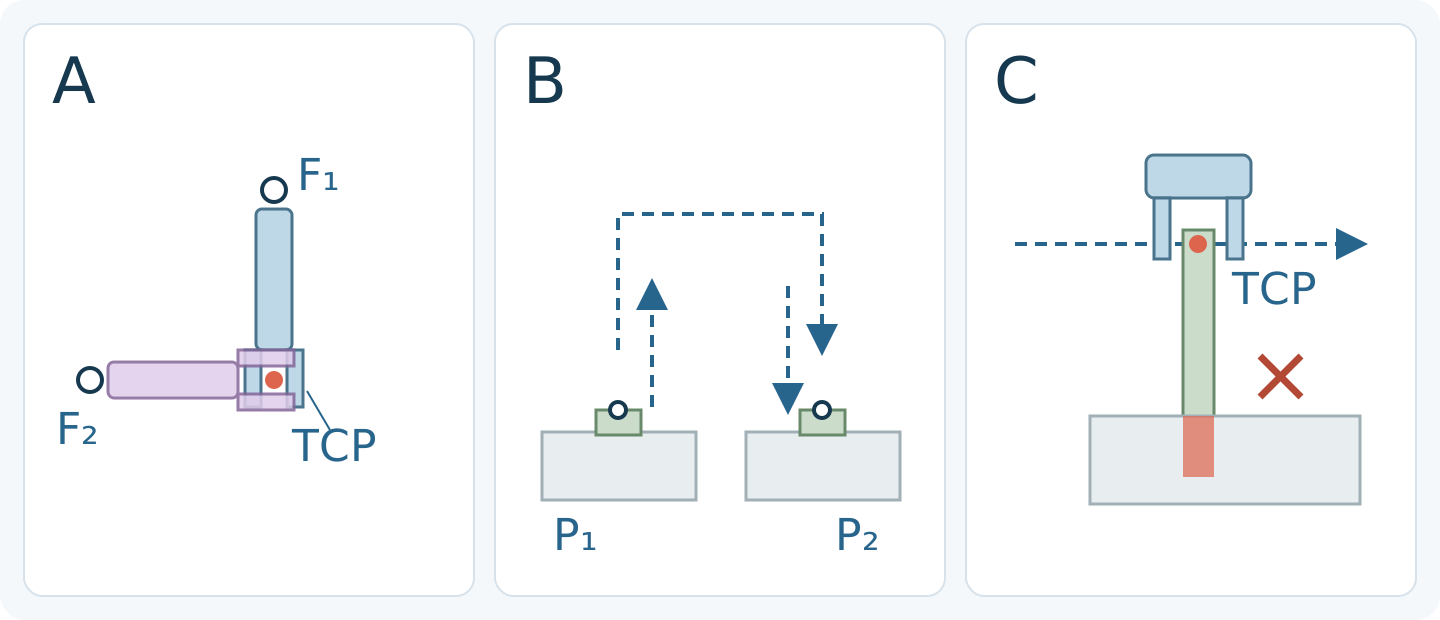
Use o alcance para a seleção inicial
O alcance, sozinho, não basta. Um alvo dentro do alcance anunciado não comprova que o braço consiga manter a garra no ângulo necessário. No capítulo Operating Space da linha g-Series, a Universal Robots distingue o alcance recomendado de uma área máxima de trabalho maior, com restrições à orientação da ferramenta.
Para carga ou organização em bandejas, defina cada alvo por sua posição e pela orientação necessária da garra. Confira o desenho da área de trabalho, os limites das juntas e a montagem do braço escolhido. A descrição da UR não representa a área de trabalho dos braços CBOXTEC.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Acessado em 2026-10-13
Localize o TCP na ferramenta montada
O manual PolyScope SW5_22 da Universal Robots define o ponto central da ferramenta (TCP) por um deslocamento de posição e uma rotação em relação ao centro da flange. Um waypoint registra tanto a posição quanto a orientação do TCP.
Desenhe o adaptador, a garra e os dedos, depois indique o ponto da ferramenta a usar em relação à flange. Girar a ferramenta mantendo esse ponto fixo pode exigir outra posição da flange. Por isso, não se pode simplesmente somar o comprimento da ferramenta ao alcance anunciado do braço.
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Acessado em 2026-10-13
Confira a aproximação e o recuo, além dos pontos finais
No manual UR5e SW5_19, o MoveJ é calculado no espaço das juntas e pode produzir uma trajetória curva da ferramenta. O MoveL desloca o TCP em linha reta entre waypoints. Os mesmos pontos de coleta e colocação não definem a mesma trajetória.
Inclua as poses de aproximação, preensão, elevação, transferência, colocação e recuo. Em cada trecho previsto, confira os limites das juntas, a orientação necessária e as folgas em relação aos obstáculos. Dois pontos finais alcançáveis não comprovam que o movimento entre eles seja viável.
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Acessado em 2026-10-13
Confira o espaço ao redor de todo o conjunto em movimento
Compare o corpo da garra, os dedos abertos, a peça segurada e o trajeto dos cabos ou mangueiras com as bordas das bandejas e os equipamentos ao redor. Uma linha livre para o TCP ainda pode deixar outra parte do conjunto em colisão. Considere variações de posicionamento e tolerâncias da peça; não existe uma folga única para toda aplicação.
O capítulo g-Series da UR também identifica singularidades ligadas aos limites externo e interno da área de trabalho e ao alinhamento dos eixos do punho. Verifique essas restrições na documentação do braço escolhido. Uma simulação com geometria precisa ajuda a avaliar o layout, mas não comprova a segurança da instalação nem o tempo de ciclo real.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Acessado em 2026-10-13
Peça uma análise das poses antes de escolher o braço
Envie um layout cotado com a posição da base, altura de montagem, alturas de coleta e colocação, direções de aproximação e orientações da ferramenta. Inclua a geometria do adaptador e da garra montados, o offset do TCP, a forma da peça e o trajeto dos cabos. Indique quais rotações da ferramenta são obrigatórias e quais podem mudar.
Peça ao fornecedor que identifique poses alcançáveis, trajetórias viáveis e possíveis problemas de limites das juntas ou folgas para o modelo específico. A CBOXTEC Robotics fornece braços robóticos e garras; a seleção exige esses detalhes além do alcance. Uma análise de alcance não certifica a instalação nem garante um tempo de ciclo.
Referências dos fabricantes
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Acessado em 2026-10-13
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Acessado em 2026-10-13
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Acessado em 2026-10-13