Adakah kebolehulangan robot cukup untuk memasukkan komponen ke poket dulang?
Angka kebolehulangan tidak menentukan padanan komponen dengan poket dulang. Semak sisihan sasaran, kedudukan cengkaman dan lokasi dulang sebelum memilih lengan dan pencengkam.
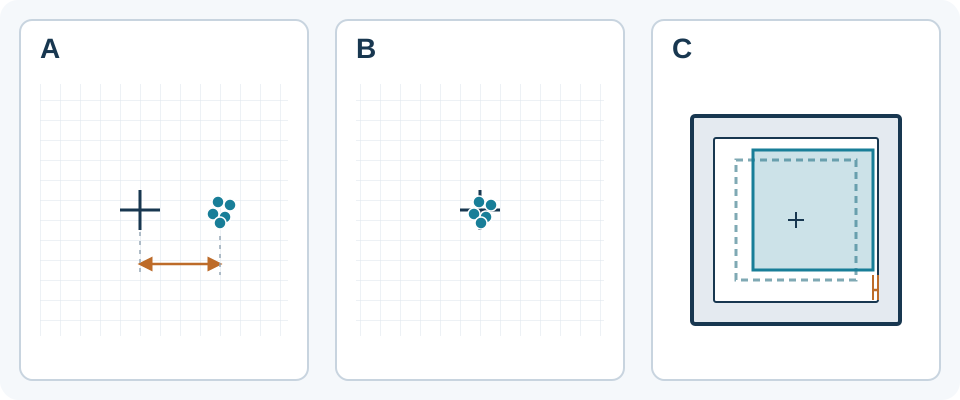
Baca nama ukuran di sebelah angka
Tidak. Helaian spesifikasi UR10e yang dikemas kini pada September 2026 menyatakan kebolehulangan pose ±0.05 mm mengikut ISO 9283. Ini ukuran UR10e, bukan spesifikasi CBOXTEC atau toleransi penempatan komponen siap.
Bagi lengan yang dipertimbangkan, minta takrif ukuran, titik rujukan dan keadaan ujian, termasuk beban serta gerakan. Angka ‘kejituan’ tanpa takrif tidak mencukupi untuk membandingkan model atau menentukan sama ada komponen boleh masuk ke poket yang mempunyai celah kecil.
- Universal Robots — UR10e Technical specification (Updated September 2026) · Tarikh capaian 2026-10-14
Bezakan kedudukan berulang daripada sisihan sasaran
KUKA membezakan kebolehulangan dengan ketepatan mutlak: kembali secara konsisten berbeza daripada menghampiri sasaran fizikal yang dikehendaki.
Dalam semakan penempatan, kelompok kedudukan terukur yang rapat masih boleh berada di luar pusat poket. Catat sisihan daripada sasaran yang diperlukan dan variasi antara ulangan secara berasingan. Penerangan konsep ini tidak menetapkan kaedah ujian ISO atau ralat yang dibenarkan bagi aplikasi anda.
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Tarikh capaian 2026-10-14
Semak komponen yang dipegang, bukan titik alat sahaja
Ambil kira kemungkinan variasi kedudukan komponen di antara jari, mampatan pad dan toleransi dimensi komponen. Bandingkan permukaan cengkaman dan orientasi sebenar dengan tepi yang perlu melepasi poket. Putaran kecil boleh mengubah kelegaan pada tepi yang jauh dari pusat putaran.
Untuk semakan padanan, gunakan dimensi komponen paling besar yang dibenarkan dan dimensi poket paling kecil yang boleh digunakan. Semak kedudukan semasa komponen dipegang dan selepas dilepaskan. Angka kebolehulangan lengan tidak menggantikan semakan ini; tiada nilai kelegaan atau peraturan penambahan ralat yang sesuai untuk semua komponen dan dulang.
Tentukan cara dulang ditempatkan
Bab Features dalam manual UR SW5_21 menerangkan gerakan relatif kepada objek; mengemas kini rujukan objek mengubah gerakan yang berkaitan.
Bagi peralatan yang dicadangkan, tentukan cara menetapkan kedudukan dulang selepas penggantian serta cara sasaran poket diperoleh: diajar satu demi satu atau dikira daripada jarak nominal. Semak poket yang mewakili keadaan penggunaan, termasuk sudut paling jauh. Penempatan yang baik pada poket pertama sahaja tidak membuktikan padanan seluruh dulang. Contoh UR itu tidak membuktikan fungsi pengawal CBOXTEC.
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Tarikh capaian 2026-10-14
Minta bukti bagi komponen dan poket yang dicadangkan
Berikan pembekal lukisan berdimensi komponen dan poket berserta toleransi, lakaran cengkaman, kaedah penentuan kedudukan dulang, konfigurasi alat berbeban serta gerakan yang dirancang. Tanya maklumat kedudukan lengan dan pencengkam yang terpakai pada konfigurasi itu dan semakan penempatan yang masih diperlukan.
Persetujui kriteria penerimaan dan kaedah ukuran sebelum ujian sampel. Penilaian aplikasi oleh personel yang berkelayakan perlu menyemak sisihan sasaran, variasi dan kelegaan menggunakan jari yang dipilih, komponen sebenar dan poket yang mewakili penggunaan dalam keadaan operasi yang dirancang. Sertakan penanggalan dan penggantian dulang jika itu sebahagian daripada penggunaan biasa; rekodkan kaedah mengukur kedudukan serta ketidakpastian ukuran.
CBOXTEC Robotics membekalkan lengan robot dan pencengkam. Contoh pengilang di atas membantu memahami spesifikasi, tetapi tidak membuktikan keserasian CBOXTEC, kadar kejayaan penempatan atau pembekalan stesen kerja lengkap. Semakan penempatan sampel juga tidak mengesahkan keselamatan pemasangan.
Rujukan pengilang
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Tarikh capaian 2026-10-14
- Universal Robots — UR10e Technical specification (Updated September 2026) · Tarikh capaian 2026-10-14
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Tarikh capaian 2026-10-14