Muatan robot bukan hanya jisim benda kerja: kira pencengkam dan penyesuai
Semak jumlah jisim yang dibawa, pusat graviti, inersia dan keadaan cengkaman sebelum memilih lengan robot serta pencengkam untuk pemuatan, pemunggahan atau pengendalian dulang.
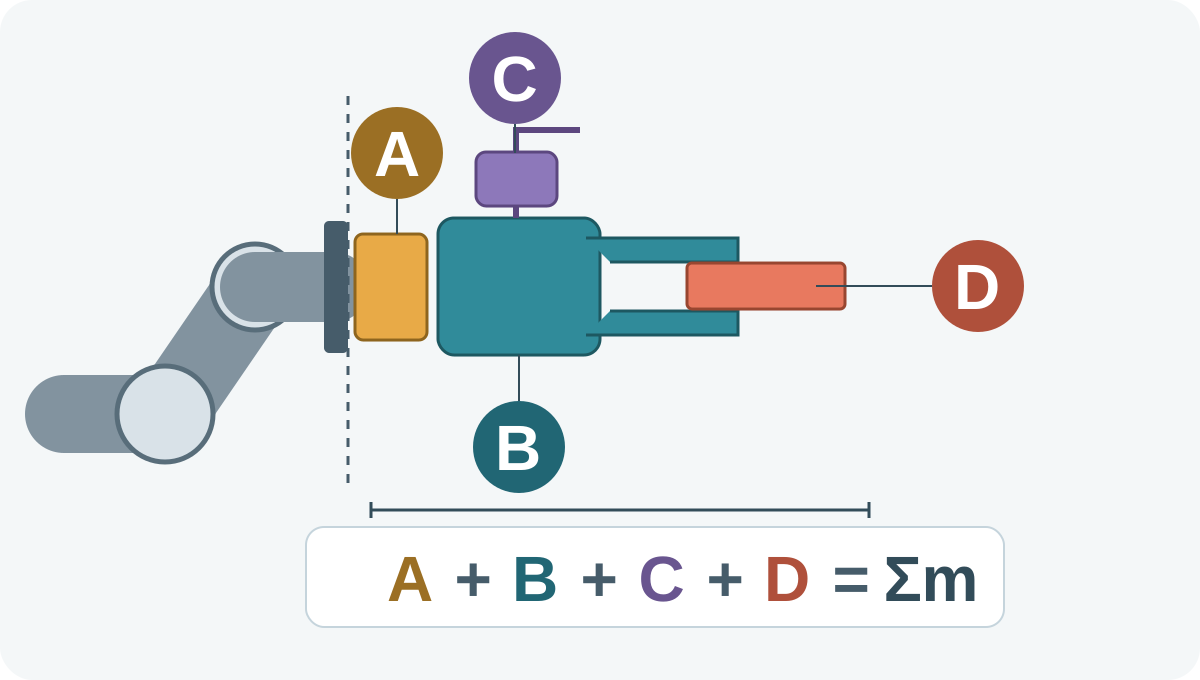
Mulakan dengan jumlah beban pada bebibir
Jisim benda kerja sahaja tidak mencukupi untuk memilih lengan robot. Kira benda kerja, pencengkam, penyesuai dan perkakas lain yang dibawa pada bebibir. Jisim badan lengan robot sendiri ialah nilai yang berasingan.
Robotic End Effectors - Payload vs Grip Force oleh Robotiq memasukkan efektor hujung, pendakap dan objek yang dipindahkan dalam muatan pergelangan robot. Panduan ini menjadikan perbezaan itu senarai semak pemilihan, tanpa menetapkan had model CBOXTEC.
Sediakan senarai jisim bagi konfigurasi sebenar yang dipasang
Pencengkam: catat jisim terpasang, termasuk jari, pad dan komponen pemasangan yang digunakan. Semak sama ada jisim yang dinyatakan pengeluar sudah merangkumi komponen tersebut.
Penyesuai: masukkan plat bebibir, gandingan, penukar perkakas dan pengikat yang dibawa oleh lengan. Jangan mengira gandingan yang sudah disertakan dua kali.
Perkakas tambahan: tambah sensor, pelekap kamera dan aksesori lain yang dibawa. Kenal pasti bahagian kabel dan hos yang dibawa; tanyakan cara menilai laluannya dan daya luaran.
Benda kerja: catat jisim maksimum sebenar dan bilangan yang dipegang serentak, termasuk dulang atau jig yang turut bergerak. Sediakan rekod berasingan untuk perkakas tanpa benda kerja dan setiap konfigurasi berbeban.
Gunakan pengiraan jisim untuk saringan awal
Bagi sesuatu konfigurasi, jumlah jisim yang dibawa ialah jumlah jisim komponen perkakas terpasang dan benda kerja yang dibawa. Menolak jisim perkakas tetap daripada muatan lengan yang dinyatakan hanya memberikan baki jisim awal.
Baki tersebut bukan kapasiti benda kerja yang telah diluluskan. Semak julat beban yang dibenarkan bagi model tepat serta had operasi yang terpakai. Jangan menggunakan peratus rizab sejagat atau menganggap benda kerja yang lebih ringan menjadikan semua kedudukan dan gerakan boleh diterima.
Semak pusat graviti dan inersia secara berasingan
Maximum Payload bagi UR3e (PolyScope SW5.22) mengaitkan kadaran muatan dengan ofset pusat graviti. Dokumentasi Mass Properties bagi UR MotionPlus 1.5 membezakan jisim, pusat graviti dan inersia. Ini ialah rujukan khusus pengeluar tersebut.
Minta taburan jisim pemasangan dalam kerangka rujukan yang ditetapkan bagi lengan pilihan. Jangan menggantikan pusat graviti dengan titik pusat perkakas. Nilai konfigurasi tanpa dan dengan benda kerja mengikut carta beban, had inersia dan gerakan yang dirancang; jumlah jisim tidak boleh menggantikan semakan tersebut.
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Diakses 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Diakses 2026-10-10
Pencengkam mesti mengekalkan pegangan semasa bergerak
Kadaran muatan pencengkam berkaitan dengan jisim benda kerja yang boleh dibawa (kg); daya cengkaman ialah daya pada jari (N). Baca kedua-duanya bersama keadaan ujian yang dinyatakan; salah satu nilai sahaja tidak membuktikan benda kerja yang dicadangkan akan terus dipegang.
Hand-E Instruction Manual, 6. Specifications (edisi web 2019) membezakan cengkaman geseran dan cengkaman yang mengunci bentuk, serta membincangkan beban pecutan dan hentian. Keadaan Hand-E tersebut bukan spesifikasi pencengkam CBOXTEC.
Bagi pencengkam pilihan, nilai geometri sentuhan, keadaan permukaan, jari tersuai, kerosakan benda kerja, gerakan dan tingkah laku semasa berhenti. Sebelum operasi, semakan pengekalan pegangan khusus aplikasi dan penilaian risiko oleh pihak yang berkelayakan diperlukan; pegangan statik sahaja tidak mencukupi.
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Diakses 2026-10-10
Berikan maklumat pemilihan yang diperlukan oleh pembekal
Berikan lukisan atau foto benda kerja, jisim maksimum, dimensi, bahan, permukaan berminyak atau mudah rosak, orientasi cengkaman dan bilangan benda kerja serentak. Sertakan senarai perkakas terpasang, ofset yang diketahui, pemasangan lengan, capaian yang diperlukan dan keadaan gerakan yang dirancang.
Minta model dan varian tepat, maklumat rasmi beban dan inersia, had pencengkam, butiran sambungan mekanikal serta antara muka elektrik/kawalan yang disokong. Pemuatan, pemunggahan dan pengendalian dulang ialah penerangan aplikasi. CBOXTEC Robotics membekalkan lengan robot dan pencengkam.
Nilai semula seluruh konfigurasi apabila membandingkan pilihan
Pertimbangkan perkakas lebih ringan, penyesuai lebih pendek, kaedah cengkaman berbeza, bilangan benda kerja yang lebih sedikit setiap pengambilan, gerakan yang disemak atau lengan/pencengkam dengan kadaran berbeza. Setiap pilihan memerlukan penilaian dan bukan jaminan penyelesaian; perubahan geometri turut mengubah taburan beban.
Rujukan UR dan Robotiq menerangkan produk atau kaedah mereka sendiri. Rujukan tersebut tidak mengesahkan keserasian, ciri pengawal atau prestasi CBOXTEC. Sahkan produk yang dipilih dan selesaikan semakan aplikasi berkaitan sebelum pembelian dan operasi.
Rujukan pengeluar
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Diakses 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Diakses 2026-10-10
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · Diakses 2026-10-10
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Diakses 2026-10-10