Adakah jangkauan robot mencukupi untuk pose ambil dan letak?
Semak orientasi alat, ofset TCP, laluan pendekatan dan kelegaan semua komponen bergerak sebelum memilih robot untuk pemuatan atau penyusunan di dulang.
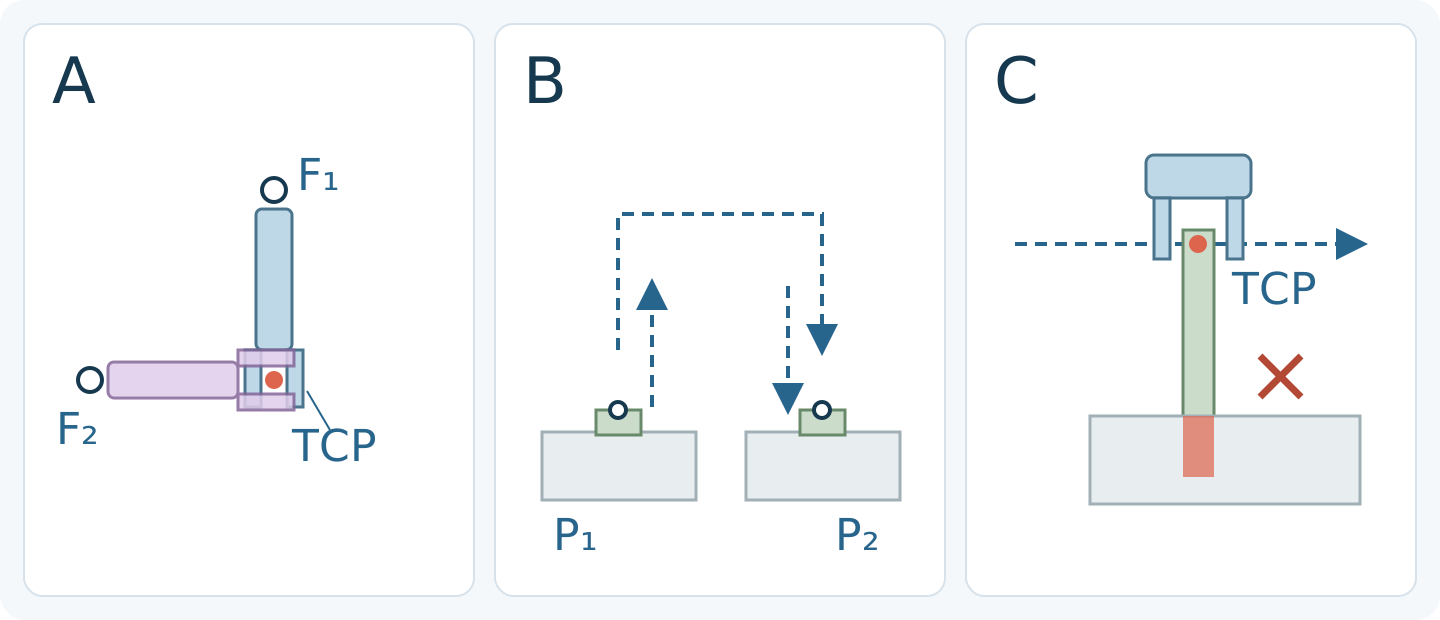
Gunakan jangkauan untuk saringan awal
Jangkauan sahaja belum mencukupi. Titik sasaran dalam jangkauan yang dinyatakan belum membuktikan robot dapat mengekalkan pencengkam pada sudut yang diperlukan. Dalam bab Operating Space bagi g-Series, Universal Robots membezakan jangkauan disyorkan daripada kawasan kerja maksimum yang lebih luas, dengan sekatan pada orientasi alat.
Bagi pemuatan atau penyusunan di dulang, tentukan setiap sasaran sebagai kedudukan bersama orientasi pencengkam yang diperlukan. Semak lukisan kawasan kerja, had sendi dan kaedah pemasangan robot yang dipilih. Penerangan UR bukan kawasan kerja robot CBOXTEC.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Diakses 2026-10-13
Tandakan TCP pada alat yang telah dipasang
Manual Universal Robots PolyScope SW5_22 mentakrifkan titik pusat alat (TCP) melalui ofset kedudukan dan putaran relatif kepada pusat bebibir alat. Titik laluan menyimpan kedua-dua kedudukan dan orientasi TCP.
Lukiskan penyesuai, pencengkam dan jari, kemudian tandakan titik alat yang hendak digunakan relatif kepada bebibir. Memutarkan alat sambil mengekalkan titik itu boleh memerlukan kedudukan bebibir yang berbeza. Oleh itu, panjang alat tidak boleh terus ditambah pada jangkauan robot yang dinyatakan.
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Diakses 2026-10-13
Semak pendekatan dan pengunduran, bukan titik hujung sahaja
Dalam manual UR5e SW5_19, MoveJ dikira dalam ruang sendi dan boleh menghasilkan laluan alat yang melengkung. MoveL menggerakkan TCP dalam garis lurus antara titik laluan. Titik ambil dan letak yang sama tidak menentukan laluan yang sama.
Sertakan pose pendekatan, cengkaman, pengangkatan, pemindahan, peletakan dan pengunduran. Bagi setiap segmen yang dirancang, semak had sendi, orientasi yang diperlukan dan kelegaan daripada halangan. Dua titik hujung yang boleh dicapai belum membuktikan pergerakan di antaranya boleh dilaksanakan.
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Diakses 2026-10-13
Semak ruang di sekeliling semua komponen yang bergerak
Bandingkan badan pencengkam, jari yang terbuka, benda kerja yang dipegang serta laluan kabel atau hos dengan tepi dulang dan peralatan berdekatan. Laluan TCP yang lapang masih boleh menyebabkan bahagian lain melanggar halangan. Ambil kira variasi kedudukan dan toleransi benda kerja; tiada satu nilai kelegaan yang sesuai untuk semua aplikasi.
Bab g-Series UR turut menyenaraikan singulariti yang berkaitan dengan had luar dan dalam kawasan kerja serta penjajaran paksi pergelangan. Semak sekatan ini dalam dokumentasi robot yang dipilih. Simulasi dengan geometri yang tepat membantu menilai susun atur, tetapi tidak membuktikan keselamatan pemasangan atau masa kitaran sebenar.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Diakses 2026-10-13
Minta semakan pose sebelum memilih robot
Hantar lukisan susun atur berdimensi yang menunjukkan kedudukan tapak, ketinggian pemasangan, ketinggian ambil dan letak, arah pendekatan serta orientasi alat. Sertakan geometri penyesuai dan pencengkam yang telah dipasang, ofset TCP, bentuk benda kerja dan laluan kabel. Nyatakan putaran alat yang wajib dikekalkan dan yang boleh diubah.
Minta pembekal mengenal pasti pose yang boleh dicapai, laluan yang boleh dilaksanakan serta isu had sendi atau kelegaan bagi model tersebut. CBOXTEC Robotics membekalkan lengan robot dan pencengkam; pemilihan model memerlukan butiran ini bersama angka jangkauan. Semakan kebolehcapaian tidak memperakui pemasangan atau menjamin masa kitaran.
Rujukan pengilang
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Diakses 2026-10-13
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Diakses 2026-10-13
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Diakses 2026-10-13