로봇 반복정밀도만으로 부품이 트레이 포켓에 들어갈까요?
반복정밀도 수치만으로 부품과 포켓의 맞춤을 판단할 수 없습니다. 암과 그리퍼를 선택하기 전에 목표 편차, 파지 위치, 트레이 위치 결정을 확인하세요.
수치 옆의 지표 이름부터 읽기
아닙니다. 2026년 9월에 갱신된 UR10e 사양서는 ISO 9283에 따른 반복정밀도(pose repeatability)를 ±0.05 mm로 표시합니다. UR10e의 지표이며 CBOXTEC 사양이나 완성 부품의 배치 공차가 아닙니다.
검토 중인 암의 정확한 지표 정의, 측정 기준점, 하중과 동작을 포함한 시험 조건을 요청하세요. 정의가 없는 ‘정밀도’ 수치 하나로 모델을 비교하거나 간격이 작은 포켓에 부품이 들어가는지 판단할 수 없습니다.
반복 위치와 목표 편차를 구분하기
KUKA는 반복정밀도와 절대정확도를 구분합니다. 같은 위치로 돌아오는 것과 실제 목표에 가까이 도달하는 것은 다릅니다.
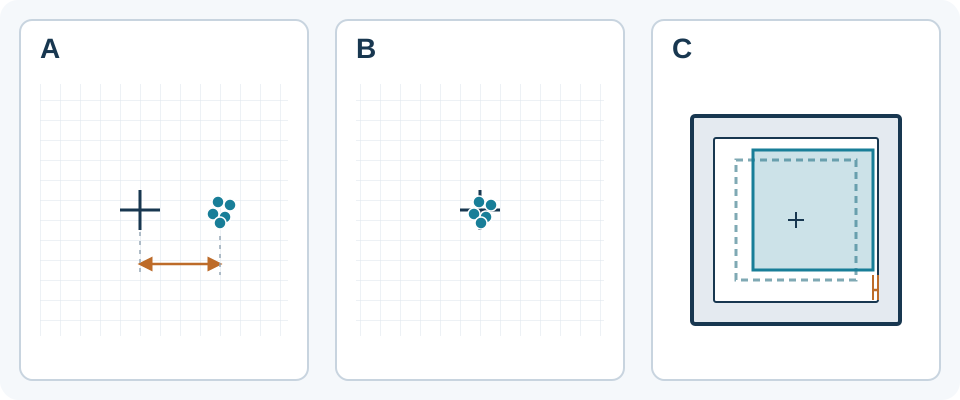
배치 위치를 측정했을 때 점들이 좁게 모여도 전체가 포켓 중심에서 벗어날 수 있습니다. 요구 목표에 대한 편차와 반복 간의 변동을 따로 기록하세요. 이 개념 설명은 ISO 시험 방법이나 해당 작업의 허용 오차를 정하지 않습니다.
툴 포인트뿐 아니라 잡힌 부품 확인하기
핑거 사이에 부품이 자리 잡는 방식, 패드 압축, 부품 치수 공차로 생길 수 있는 변동을 포함하세요. 실제 파지면과 방향을 포켓을 통과해야 하는 모서리와 비교하세요. 작은 회전도 회전 중심에서 떨어진 모서리의 여유 간격을 바꿀 수 있습니다.
맞춤 검토에는 허용되는 최대 부품 치수와 실제 사용 가능한 최소 포켓 치수를 쓰세요. 파지 중과 해제 후의 부품 위치를 확인해야 합니다. 암의 반복정밀도 수치가 이 확인을 대신할 수 없으며, 모든 부품과 트레이에 적용되는 여유 치수나 오차 합산 규칙은 없습니다.
트레이 위치 결정 방법 정하기
UR SW5_21 매뉴얼의 Features 장은 물체 기준 동작을 설명하며, 물체의 기준 좌표를 갱신하면 관련 동작이 바뀐다고 안내합니다.
제안된 장비에서 트레이를 교체한 뒤 어떻게 위치를 결정하는지, 각 포켓의 목표를 개별 티칭하는지 또는 공칭 간격으로 계산하는지 확인하세요. 먼 쪽 모서리를 포함해 대표 포켓을 검토하세요. 첫 포켓에 잘 놓았다는 사실만으로 트레이 전체의 맞춤이 입증되지는 않습니다. UR의 예시는 CBOXTEC 컨트롤러 기능을 입증하지 않습니다.
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · 확인일 2026-10-14
실제 부품과 포켓에 맞는 검증 자료 요청하기
공차가 있는 부품·포켓 치수 도면, 파지 스케치, 트레이 위치 결정 방식, 하중을 포함한 툴 구성, 예정 동작을 공급업체에 전달하세요. 어떤 암·그리퍼 위치 정보가 이 구성에 적용되는지, 어떤 배치 확인이 더 필요한지 물어보세요.
샘플 시험 전에 합격 기준과 측정 방법을 정하세요. 자격을 갖춘 담당자가 선정된 핑거, 실제 부품, 대표 포켓을 사용해 예정 운전 조건에서 목표 편차, 변동, 여유 간격을 평가해야 합니다. 일상 작업에 트레이 분리와 교체가 포함되면 그 조건도 평가하고, 위치 측정 방법과 측정 불확도를 기록하세요.
CBOXTEC Robotics는 로봇 암과 그리퍼를 공급합니다. 위 제조사 예시는 사양을 이해하는 데 도움을 주지만 CBOXTEC의 호환성, 배치 수율, 완성 워크스테이션 공급을 입증하지 않습니다. 샘플 배치 확인이 설치 안전성을 인증하는 것도 아닙니다.