로봇 가반하중은 공작물 질량만이 아닙니다: 그리퍼와 어댑터도 포함하세요
로딩·언로딩이나 트레이 이송용 로봇 암과 그리퍼를 선택하기 전에 총 운반 질량, 무게중심, 관성, 파지 조건을 확인하세요.
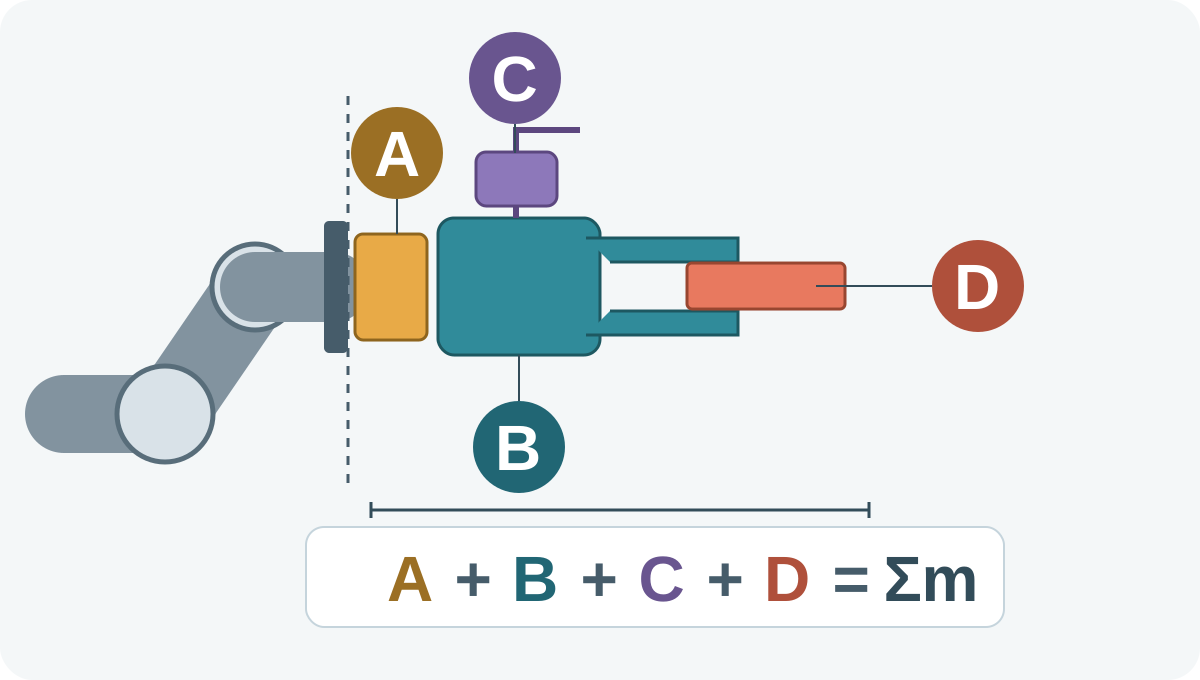
플랜지가 지지하는 총하중부터 확인하세요
공작물 질량만으로 로봇 암을 선정할 수는 없습니다. 공작물, 그리퍼, 어댑터, 플랜지가 지지하는 다른 도구를 모두 포함하세요. 로봇 암 본체의 질량은 별도의 수치입니다.
Robotiq의 Robotic End Effectors - Payload vs Grip Force는 엔드 이펙터, 브래킷, 운반 물체를 손목 하중에 포함합니다. 이 가이드는 그 구분을 선정 체크리스트로 정리하며 CBOXTEC 모델의 한계값을 제시하지 않습니다.
실제 설치 구성의 질량 목록을 만드세요
그리퍼: 실제 핑거, 패드, 장착 부품을 포함한 설치 질량을 기록하세요. 제조사가 제시한 질량에 해당 항목이 이미 포함되는지 확인하세요.
어댑터: 로봇 암이 지지하는 플랜지 플레이트, 커플링, 툴 체인저와 체결 부품을 포함하세요. 이미 포함된 커플링을 중복 계산하지 마세요.
부가 도구: 운반되는 센서, 카메라 마운트와 기타 액세서리를 더하세요. 지지하는 케이블·호스 구간을 구분하고 배선·배관과 외력을 어떻게 평가해야 하는지 문의하세요.
공작물: 실제 최대 질량과 동시에 잡는 수량을 기록하며, 함께 이동하는 트레이나 지그도 포함하세요. 도구만 있는 상태와 각 적재 구성을 별도로 기록하세요.
질량 계산은 일차 검토에만 사용하세요
특정 구성의 총 운반 질량은 설치된 도구 부품과 운반 공작물 질량의 합입니다. 제시된 로봇 암 가반하중에서 고정 도구의 질량을 빼면 질량 기준의 잠정 여유만 알 수 있습니다.
이 여유는 승인된 공작물 운반 능력이 아닙니다. 정확한 모델의 허용 하중 범위와 적용 운전 제한을 확인하세요. 공통 여유 비율을 적용하거나 공작물이 가벼우면 모든 자세와 동작이 허용된다고 가정하지 마세요.
무게중심과 관성은 별도로 확인하세요
UR3e의 Maximum Payload(PolyScope SW5.22)는 정격과 무게중심 오프셋의 관계를 설명합니다. UR MotionPlus 1.5의 Mass Properties는 질량, 무게중심, 관성을 별도 정보로 다룹니다. 해당 제조사에 한정된 참고 자료입니다.
선택한 로봇 암이 요구하는 기준 좌표계로 조립체의 질량 분포를 요청하세요. 툴 중심점을 무게중심으로 대신하지 마세요. 도구만 있는 상태와 공작물을 잡은 상태 모두 적용 하중도, 관성 한계와 예정 동작에 따라 평가해야 합니다. 질량 합계만으로는 이를 확인할 수 없습니다.
그리퍼는 동작 중에도 공작물을 유지해야 합니다
그리퍼 가반하중은 지지할 수 있는 공작물 질량(kg), 파지력은 핑거가 가하는 힘(N)을 뜻합니다. 제시된 시험 조건과 함께 확인하세요. 어느 한 값만으로 대상 공작물이 유지된다고 증명할 수는 없습니다.
Hand-E Instruction Manual, 6. Specifications(2019년 웹판)는 마찰 파지와 형상 구속 파지를 구분하고 가속 및 정지 하중을 다룹니다. 이 Hand-E 조건은 CBOXTEC 그리퍼의 사양이 아닙니다.
선택한 그리퍼의 접촉 형상, 표면 상태, 맞춤 핑거, 공작물 손상, 동작과 정지 거동을 평가하세요. 운전 전에 해당 용도의 유지 능력 검증과 적격 담당자의 위험성 평가가 필요합니다. 정지 상태에서 잡고 있는 것만으로는 충분하지 않습니다.
선정에 필요한 정보를 공급사에 전달하세요
공작물 도면이나 사진, 최대 질량, 치수, 재질, 기름이 묻거나 손상되기 쉬운 표면, 파지 방향과 동시 운반 수량을 제공하세요. 설치 도구 목록, 알려진 오프셋, 로봇 암 설치 방식, 필요한 도달 범위와 예정 동작 조건도 추가하세요.
정확한 모델과 버전, 공식 하중·관성 자료, 그리퍼 제한, 기계 연결 정보와 지원 전기·제어 인터페이스를 요청하세요. 로딩·언로딩과 트레이 이송은 적용 분야를 뜻합니다. CBOXTEC Robotics는 로봇 암과 그리퍼를 공급합니다.
대안을 비교할 때 전체 구성을 다시 평가하세요
더 가벼운 도구, 짧은 어댑터, 다른 파지 방식, 한 번에 잡는 수량 축소, 동작 수정 또는 정격이 다른 로봇 암·그리퍼를 검토할 수 있습니다. 각 대안은 평가할 후보이며 해결을 보장하지 않습니다. 형상 변경은 하중 분포도 바꿉니다.
UR와 Robotiq 자료는 각사의 제품이나 방법을 설명합니다. CBOXTEC의 호환성, 컨트롤러 기능이나 성능을 입증하지 않습니다. 구매·운전 전에 선정 제품을 확인하고 관련 용도 검증을 완료하세요.
제조사 참고 자료
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · 열람일 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · 열람일 2026-10-10
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · 열람일 2026-10-10
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · 열람일 2026-10-10