그리퍼의 ‘닫힘’ 신호만으로 부품을 잡았다고 볼 수 있나요?
그리퍼 피드백을 사용하기 전에 핑거 위치, 접촉 감지, 부품을 계속 잡고 있을 수 있는지를 따로 확인하세요.
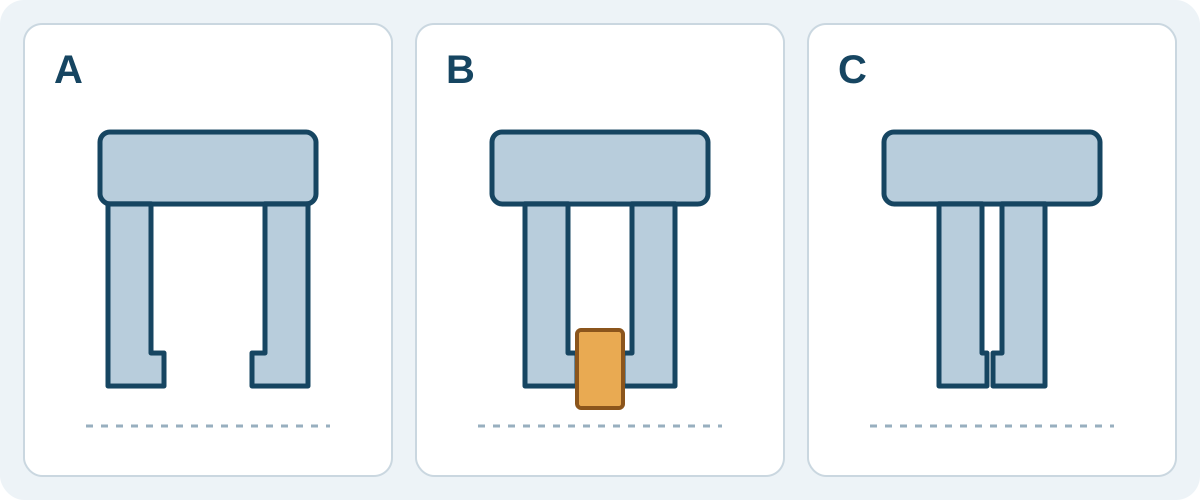
신호가 무엇을 알려 주는지 확인하세요
‘닫힘’이라는 이름만으로 부품을 잡았다고 확인할 수는 없습니다. 스트로크 끝 위치인지, 부품을 잡도록 설정한 위치인지, 접촉 감지 상태인지 먼저 물어보세요.
SMC MHS 카탈로그의 인쇄 페이지 762–763은 핑거 복귀, 부품 파지, 부품 없는 닫힘을 서로 다른 감지 위치로 설명합니다. 감지 조합은 스위치 수와 위치에 따라 달라지며 외경 파지와 내경 파지도 다릅니다. 이는 SMC 제품의 예이며 CBOXTEC 장비의 기능 설명이 아닙니다.
부품이 있을 때와 없을 때의 위치를 비교하세요
SMC 카탈로그 인쇄 페이지 763의 주석은 열림 또는 닫힘 스트로크 끝 부근에서 오토 스위치의 히스테리시스 등으로 감지가 제한될 수 있다고 설명합니다.
예정 부품을 잡았을 때와 부품이 없을 때 핑거가 각각 어디서 멈추는지 공급업체에 표시해 달라고 요청하세요. 부품 치수 범위와 예정 핑거도 함께 전달하세요. 두 위치가 가깝다면 해당 조건에서 선정 모델이 무엇을 구별할 수 있는지 물어보세요. 신호 이름을 바꾸는 것만으로 해결되는 문제는 아닙니다.
물체 감지의 유효 조건도 읽어 보세요
Robotiq 2F-85/2F-140 매뉴얼은 핑거의 실제 위치와 물체 감지 상태를 구분합니다. 물체 감지 상태에는 정해진 명령 상태 조건이 있으므로, 조건 없이 ‘부품 있음’을 뜻하는 플래그로 볼 수 없습니다.
매뉴얼은 핑거 끝으로 얇은 부품을 잡으면 실제로 들어 올려도 물체 감지가 작동하지 않을 수 있다고 주의를 줍니다. 또한 위치와 물체 감지를 함께 확인하는 편이 어느 하나만 사용하는 것보다 더 신뢰할 수 있다고 설명합니다. 이는 문서에 나온 Robotiq 제품의 예이며 다른 그리퍼에 공통으로 적용할 로직은 아닙니다.
감지와 파지 유지 능력은 따로 확인하세요
선정할 때는 피드백의 정의와 함께 예정 부품, 핑거, 표면 상태, 동작에 대한 별도의 파지 평가를 요청하는 것이 좋습니다. 표시 하나만으로 전체 동작 중 부품 유지나 공기·전원 공급 중단 후의 거동을 검증할 수는 없습니다.
예정 모델이 실제로 어떤 피드백을 어느 인터페이스로 제공하며, 어떤 모델 또는 소프트웨어 조건이 적용되는지 확인하세요. 인터페이스 이름만으로 상태의 의미를 알 수는 없습니다. 안전 기능에는 별도의 근거와 평가가 필요합니다.
공급업체가 검토할 수 있는 요구 사항을 보내세요
부품 도면과 치수 범위, 예정 접촉 부위와 핑거 형상을 제공하고 로딩·언로딩이나 트레이 이송 상황을 설명하세요. 부품 유무에 따른 예상 피드백, 문서에 명시된 예외, 후속 평가 조건을 요청하세요.
CBOXTEC은 로봇 암과 그리퍼를 공급합니다. 예정 모델을 상담할 때 이 질문들을 활용하세요. 로딩·언로딩과 트레이 예시는 요구 사항을 설명하기 위한 것이며 모델 적합성이나 설비 성능을 입증하지 않습니다.