로봇의 도달 거리로 필요한 픽앤플레이스 자세를 만들 수 있나요?
로딩이나 트레이 적재용 로봇을 고르기 전에 툴 방향, TCP 오프셋, 접근 경로와 이동 조립체 전체의 여유 공간을 확인하세요.
도달 거리는 후보를 추리는 수치입니다
도달 거리만으로는 판단할 수 없습니다. 목표점이 사양에 표시된 도달 거리 안에 있어도 로봇이 필요한 각도로 그리퍼를 유지할 수 있다는 뜻은 아닙니다. Universal Robots의 g-Series 매뉴얼 Operating Space 장은 권장 도달 범위와 툴 방향에 제약이 있는 더 넓은 최대 작업 영역을 구분합니다.
로딩이나 트레이 적재에서는 각 목표를 위치와 필요한 그리퍼 방향으로 정의하세요. 선택한 로봇의 작업 영역 도면, 관절 제한과 설치 조건을 확인해야 합니다. UR의 설명은 CBOXTEC 로봇의 작업 영역을 나타내는 자료가 아닙니다.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 확인일 2026-10-13
조립된 툴에서 TCP 위치를 표시하세요
Universal Robots의 PolyScope SW5_22 매뉴얼은 툴 중심점(TCP)을 툴 플랜지 중심에 대한 위치 오프셋과 회전으로 정의합니다. 웨이포인트에는 TCP의 위치와 방향이 함께 저장됩니다.
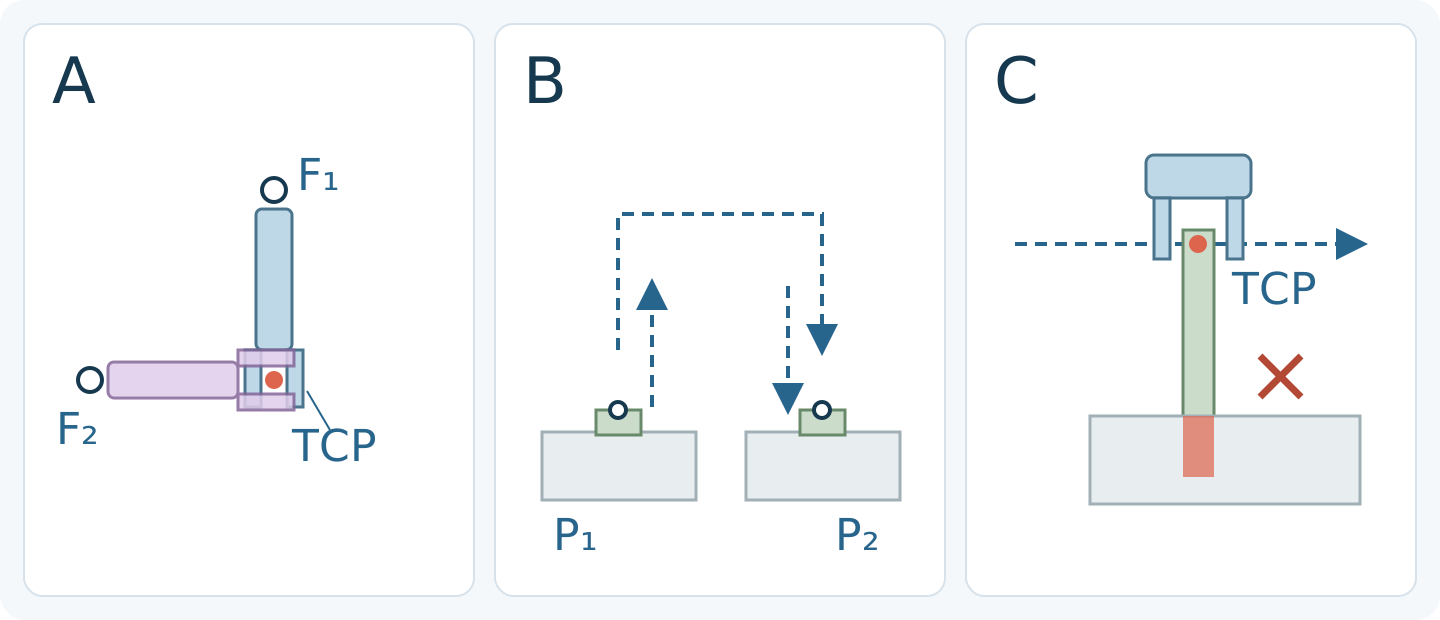
어댑터, 그리퍼와 핑거를 그린 뒤 사용할 툴 지점을 플랜지 기준으로 표시하세요. 그 지점을 고정한 채 툴을 돌리면 플랜지에 다른 위치가 필요할 수 있습니다. 따라서 툴 길이를 로봇의 사양상 도달 거리에 단순히 더할 수는 없습니다.
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · 확인일 2026-10-13
끝점뿐 아니라 접근과 후퇴를 확인하세요
UR5e SW5_19 매뉴얼에서 MoveJ는 관절 공간에서 계산되며 툴이 곡선 경로를 따를 수 있습니다. MoveL은 웨이포인트 사이에서 TCP를 직선으로 움직입니다. 픽과 플레이스 끝점이 같다고 이동 경로까지 같은 것은 아닙니다.
접근, 파지, 들어 올리기, 이송, 내려놓기와 후퇴 자세를 모두 포함하세요. 예정한 각 구간에서 관절 제한, 필요한 방향과 장애물 사이의 여유 공간을 확인해야 합니다. 두 끝점에 도달할 수 있어도 그 사이 동작이 가능한 것은 아닙니다.
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · 확인일 2026-10-13
이동 조립체 전체의 주변 공간을 확인하세요
그리퍼 본체, 열린 핑거, 파지한 부품과 케이블 또는 호스 배치를 트레이 테두리 및 주변 장비와 대조하세요. TCP 경로가 비어 있어도 조립체의 다른 부분은 충돌할 수 있습니다. 위치 편차와 부품 공차도 반영해야 하며, 모든 용도에 공통으로 적용할 수 있는 여유 공간 값은 없습니다.
UR의 g-Series 장은 작업 영역의 바깥쪽 및 안쪽 한계와 손목 축 정렬에 관련된 특이점도 설명합니다. 선택한 로봇의 문서에서 이런 제약을 검토하세요. 정확한 형상으로 수행한 시뮬레이션은 배치 검토에 도움이 되지만 설치 안전이나 실제 사이클 시간을 입증하지는 않습니다.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 확인일 2026-10-13
로봇 선정 전에 필요한 자세의 검토를 요청하세요
베이스 위치, 설치 높이, 픽과 플레이스 높이, 접근 방향 및 필요한 툴 방향이 표시된 치수 도면을 보내세요. 조립된 어댑터와 그리퍼 형상, TCP 오프셋, 부품 모양과 케이블 배치도 포함해야 합니다. 어떤 툴 회전이 필수이고 어떤 회전은 변경 가능한지 명시하세요.
공급업체에 해당 모델의 도달 가능한 자세, 실행 가능한 경로, 관절 제한이나 여유 공간 관련 우려를 확인해 달라고 요청하세요. CBOXTEC Robotics는 로봇 암과 그리퍼를 공급합니다. 모델 선정에는 도달 거리와 함께 이 정보가 필요합니다. 도달 가능성 검토가 설치 인증이나 사이클 시간 보장을 의미하지는 않습니다.
제조사 참고 자료
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 확인일 2026-10-13
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · 확인일 2026-10-13
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · 확인일 2026-10-13