ロボットの繰返し精度だけでトレーの穴に収まりますか?
繰返し精度の数値だけではワークとトレーの穴の適合は決まりません。アームとグリッパーの選定前に、目標からのずれ、把持位置、トレーの位置決めを確認します。
数値の横にある指標名を読む
いいえ。2026年9月更新のUR10e仕様書には、ISO 9283による繰返し精度(pose repeatability)が±0.05 mmと記載されています。UR10eの指標であり、CBOXTECの仕様や完成品の配置公差ではありません。
検討中のアームについて、指標の定義、測定基準点、負荷や動作を含む試験条件を確認してください。定義のない「精度」の数値だけでは、機種を比較したり、隙間の小さい穴にワークが収まるか判断したりできません。
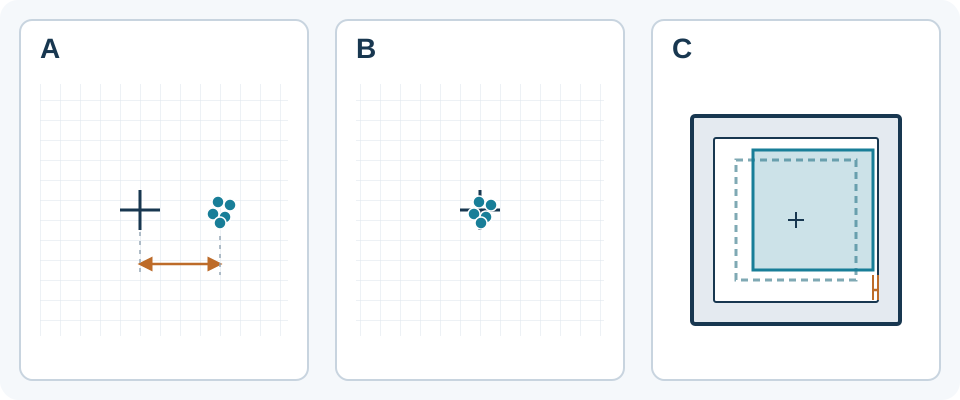
繰返し位置と目標からのずれを分ける
KUKAは繰返し精度と絶対精度を区別しています。同じ位置に戻ることと、実際の目標に近づくことは別です。
配置を測定すると、点が狭い範囲に集まっていても、全体が穴の中心からずれている場合があります。要求する目標からのずれと、繰返しによるばらつきを分けて記録します。この概念説明は、ISOの試験方法や用途ごとの許容誤差を定めるものではありません。
工具点だけでなく、把持したワークを確認する
指の間でのワークの収まり方、パッドの圧縮、ワーク自体の寸法公差による変動も検討します。実際の把持面と姿勢を、穴を通過させる端部と照合してください。回転角が小さくても、回転中心から離れた端部の隙間は変わる可能性があります。
適合確認では、許容される最大ワーク寸法と、使用できる最小の穴寸法を使います。把持中と開放後のワーク位置を確認してください。アームの繰返し精度はこれらの確認の代わりにはならず、すべてのワークとトレーに共通する隙間寸法や誤差の加算規則もありません。
トレーの位置決め方法を明確にする
URのSW5_21マニュアルのFeatures章は、物体を基準とする動作を説明し、基準の更新で関連動作が変わるとしています。
提案された機器で、トレー交換後にどう位置を決めるか、穴の目標位置を個別に教示するか、公称ピッチから計算するかを確認します。遠い隅を含め、代表的な穴を調べてください。最初の穴でうまく置けても、トレー全体の適合は証明できません。URの例はCBOXTECコントローラーの機能を示すものではありません。
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · 確認日 2026-10-14
ワークと穴に対応した確認資料を求める
公差入りのワークと穴の寸法図、把持方法のスケッチ、トレーの位置決め方法、負荷を含む工具構成、予定動作を供給者に伝えます。その構成に適用できるアームとグリッパーの位置決め情報と、追加で必要な配置確認を問い合わせてください。
サンプル試験の前に、合格条件と測定方法を合意します。専門家による用途評価では、選定した指、実物のワーク、代表的な穴を用い、予定運転条件で目標からのずれ、ばらつき、隙間を確認します。通常作業にトレーの取り外しと交換が含まれるなら、それも評価し、位置の測定方法と測定不確かさを記録します。
CBOXTEC Roboticsはロボットアームとグリッパーを供給しています。上記メーカーの例は仕様を読むための参考であり、CBOXTECの互換性、配置歩留まり、完成したワークステーションの供給を証明しません。サンプルの配置確認は設置の安全性を認証するものでもありません。