ロボットの可搬質量はワークの質量だけではない:グリッパーとアダプターも含める
投入・取り出しやトレー搬送に使うロボットアームとグリッパーを選ぶ前に、総質量、重心、慣性、把持条件を確認しましょう。
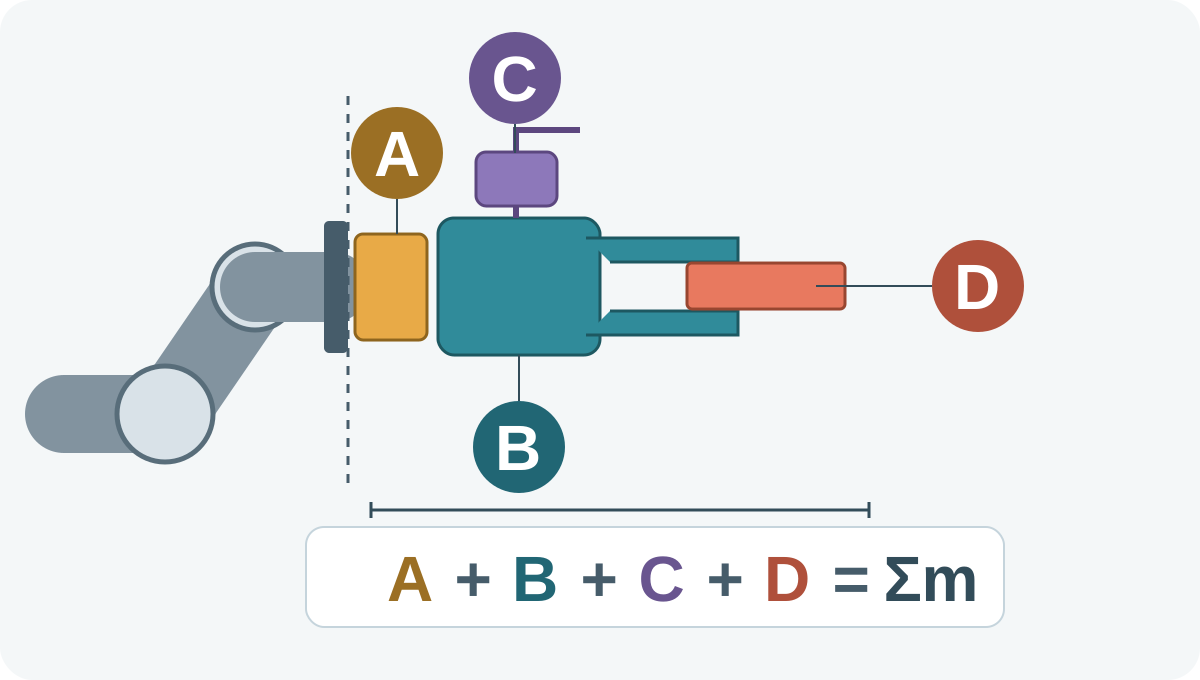
フランジが支える総負荷から考える
ワークの質量だけではアームを選定できません。ワーク、グリッパー、アダプター、その他フランジが支えるツールを数えます。ロボットアーム本体の質量は別の数値です。
Robotiq の Robotic End Effectors - Payload vs Grip Force は、エンドエフェクター、取付ブラケット、搬送対象を手首の負荷に含めています。本ガイドはこの区別を選定用の確認項目に整理したもので、CBOXTEC の機種別限界値を示すものではありません。
実際に取り付ける構成の質量一覧を作る
グリッパー:使用する指部、パッド、取付部品を含めた装着状態の質量を記録します。メーカーの公表質量にこれらが含まれているか確認します。
アダプター:アームが支えるフランジプレート、カップリング、ツールチェンジャー、締結部品を含めます。公表値に含まれるカップリングを二重に数えないでください。
付加ツール:アームが支えるセンサー、カメラ取付部、その他の付属品を加えます。支えるケーブルやホースの範囲を特定し、配線・配管と外力の評価方法を確認します。
ワーク:実際の最大質量と同時に保持する数量を記録し、一緒に搬送するトレーや治具も含めます。ツールのみの状態と、それぞれのワーク保持状態を分けて記録します。
質量の加減算は一次選定にとどめる
ある構成の総搬送質量は、装着したツール部品と搬送するワークの質量の合計です。提示されたアーム可搬質量から固定ツールの質量を引いて得られるのは、質量上の仮の余裕にすぎません。
その余裕は、承認済みのワーク可搬質量ではありません。正確な機種の許容負荷範囲と適用される運転制限を確認します。共通の余裕率を決めつけたり、ワークが軽ければすべての姿勢・動作が許容されると考えたりしないでください。
重心と慣性は別に確認する
UR3e の Maximum Payload(PolyScope SW5.22)は可搬質量を重心オフセットと関連付けています。UR MotionPlus 1.5 の Mass Properties は質量、重心、慣性を別の情報として扱います。これらは当該メーカーの参考資料です。
選定したアームが要求する基準座標系で、組立体の質量分布を求めます。ツール中心点を重心の代わりに使わないでください。ツールのみとワーク保持時の両方を、適用負荷線図、慣性制限、予定動作に照らして評価する必要があります。質量の合計だけでは確認できません。
動作中にもワークを保持できることを確認する
グリッパーの可搬質量は保持できるワークの質量(kg)、把持力は指部が加える力(N)を表します。どちらも公表された試験条件とともに読み、一つの値だけで対象ワークの保持を確認しないでください。
Hand-E Instruction Manual, 6. Specifications(2019年ウェブ版)は、摩擦による把持と形状による拘束を区別し、加速・停止時の負荷を説明しています。これらの Hand-E の条件は CBOXTEC グリッパーの仕様ではありません。
選定したグリッパーについて、接触形状、表面状態、独自の指部、ワーク損傷、動作、停止時の挙動を評価します。運転前に用途に応じた保持確認と適格な担当者によるリスクアセスメントが必要です。静止状態で保持できるだけでは不十分です。
選定に必要な情報を供給元に伝える
ワークの図面または写真、最大質量、寸法、材質、油の付着や傷つきやすい表面、把持方向、同時搬送数を提供します。装着ツール一覧、既知のオフセット、アームの取付方法、必要な到達範囲、予定する動作条件も添えます。
正確な機種・仕様、公式の負荷・慣性情報、グリッパーの限界、機械接続情報、対応する電気・制御インターフェースを確認します。投入・取り出しやトレー搬送は用途の説明です。CBOXTEC Robotics はロボットアームとグリッパーを供給します。
代替案を比べるときも構成全体を再評価する
軽いツール、短いアダプター、別の把持方法、一度に搬送する数量の削減、動作の見直し、異なる定格のアーム・グリッパーを検討できます。いずれも評価対象の候補であり、解決を保証するものではありません。形状の変更は負荷分布も変えます。
UR と Robotiq の参考資料は各社の製品・方法を説明しています。CBOXTEC との互換性、コントローラー機能、性能の確認にはなりません。購入・運転前に選定製品を確認し、必要な用途別評価を完了してください。
メーカー参考資料
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · 閲覧日 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · 閲覧日 2026-10-10
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · 閲覧日 2026-10-10
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · 閲覧日 2026-10-10