グリッパーのストロークはワーク寸法に対応できますか?
ジョーの移動量と実際の指先間隔の範囲を区別し、最小・最大ワークと接近時の隙間を確認します。
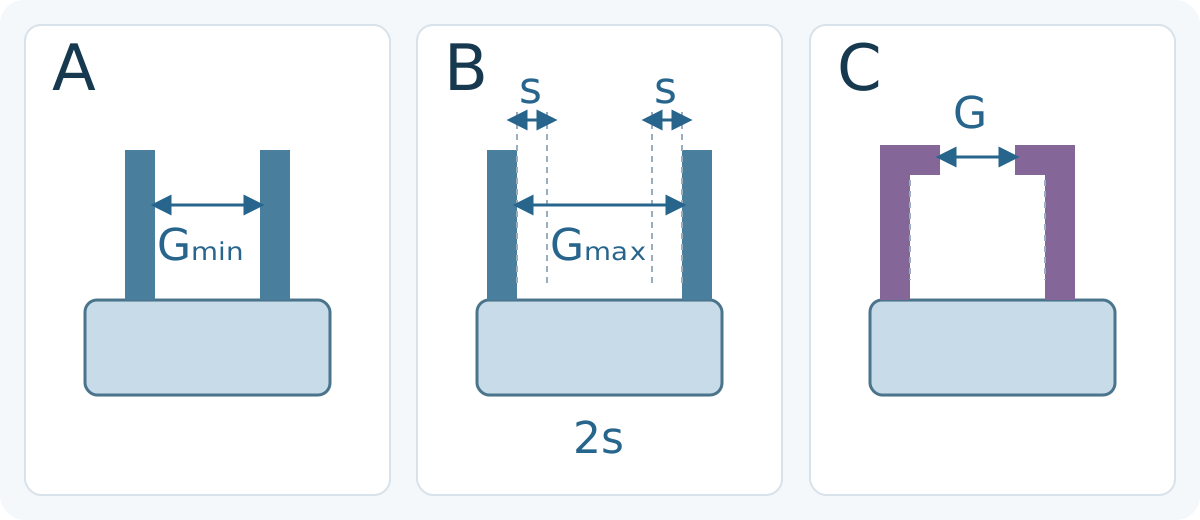
ストロークの数値が何を表すか確認する
SCHUNK は PGN-plus-P 64-1-P のストロークを片側 6 mm と記載しています。対称な平行グリッパーで両側が逆方向にそれぞれ 6 mm 動くと、ジョー間隔は 12 mm 変わります。これは間隔の変化量であり、把持できるワークの最大幅ではありません。
2s の関係は、両側が等しく逆方向に直線移動し、指の構成が変わらない場合に限ります。角度式やアダプティブ型の指には、メーカーの動作図を確認せずに適用しないでください。
- SCHUNK — PGN-plus-P 64-1-P, Technical details · 閲覧日 2026-10-12
開口範囲の両端を記録する
Robotiq は 2F-85 の標準開口範囲を 0–85 mm、指を反転した配置では 40–125 mm と記載しています。どちらも幅は 85 mm ですが、範囲の両端が異なります。
実際に接触する面の間隔について、最小値と最大値を記録します。ストロークの数値だけでは両端は分かりません。この範囲は該当する Robotiq 製品の配置に関するもので、CBOXTEC グリッパーの仕様ではありません。
装着した指の図面とワークを照合する
外側から把持する場合、開いた指が適切な隙間を確保して最大ワークに接近できるか、閉じると最小ワークの予定把持面に届くかを確認します。ワークの公差と位置ばらつきも含めます。すべての用途に共通する隙間寸法はありません。
図面には実際の指先、パッド、把持高さを反映します。内側から把持する場合は、挿入時の外形と開いた後の接触位置を穴径と照合します。外幅の計算で代用はできません。
寸法が合っても保持できるとは限らない
Robotiq のカスタム指先ガイドでは、取付部、指先寸法、全ストロークでの隙間の確認を求めています。指を変更する前に、選定したグリッパー自体の図面と制限を確認してください。
寸法を確認した後は、指の質量と張り出し量、利用できる把持力、ワーク表面、移動と停止の条件を評価します。開口が広いだけで保持の確実性や許容ワーク質量は決まりません。機械的な変更と運転検証には、該当する手順書と専門的な評価が必要です。
- Robotiq — Custom Fingertips for Robotiq Grippers · 閲覧日 2026-10-12
使用予定の構成で開口範囲を問い合わせる
供給者には、公差を含む最小・最大ワーク寸法、予定把持面、ワーク質量と表面状態を伝えます。接近方向と、近くにあるトレーや治具の壁面もスケッチで示します。
装着した指の寸法図、使用可能な開口の両端、適用される把持力と指の制限、対応する機械・電源・制御インターフェースを確認します。CBOXTEC Robotics はロボットアームとグリッパーを供給しています。選定にはストロークだけでなく、これらの情報が必要です。
メーカー参考資料
- SCHUNK — PGN-plus-P 64-1-P, Technical details · 閲覧日 2026-10-12
- Robotiq — What is the Default Opening Capability of the 2F-85 and 2F-140? · 閲覧日 2026-10-12
- Robotiq — Custom Fingertips for Robotiq Grippers · 閲覧日 2026-10-12