グリッパーの「閉」信号で、ワークを把持できたと判断できますか?
グリッパーのフィードバックを使う前に、フィンガー位置、接触検出、ワークを保持し続ける能力を分けて確認します。
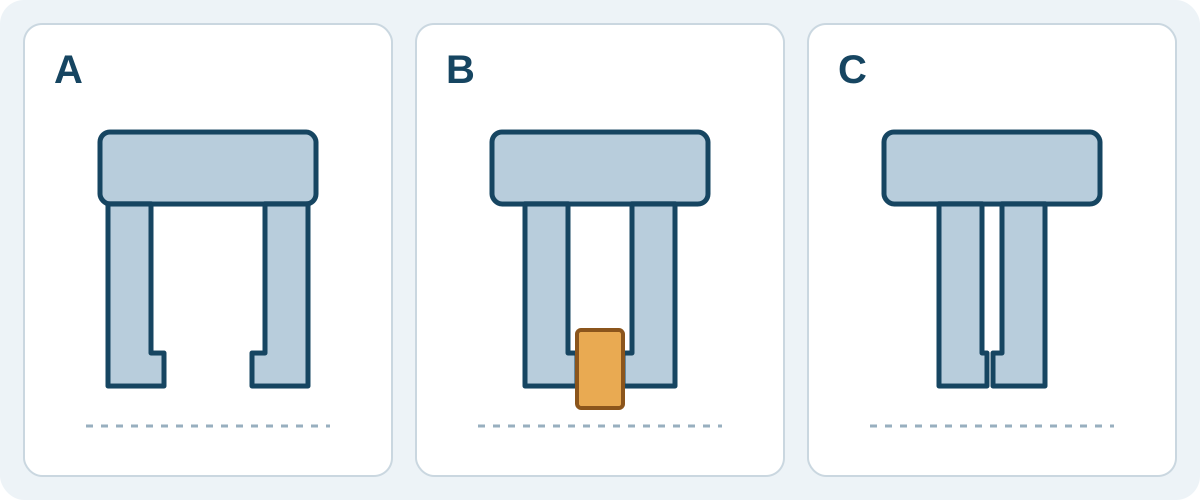
何を知らせる信号か確認する
「閉」という名称だけでは、ワークを把持できたとは確認できません。ストローク端の位置、ワーク把持用に設定した位置、接触検出の状態のどれを表しているのか確認します。
SMC MHSカタログの印刷ページ762–763では、フィンガーの復帰、ワーク把持、空閉じで検出する位置を分けています。検出の組合せはスイッチの数と位置に依存し、外径把持と内径把持でも異なります。これはSMC製品の例であり、CBOXTEC機器の説明ではありません。
ワークありと空閉じの位置を比べる
SMCカタログの印刷ページ763の注記は、開閉ストローク端付近ではオートスイッチのヒステリシスなどにより検出に制限が生じる場合があるとしています。
想定するワークを把持したときと、ワークがないときのフィンガー停止位置を、供給元に示してもらいます。ワークの寸法範囲と予定するフィンガーも伝えます。両者が近い場合は、その条件で選定機種が何を判別できるか確認します。信号名を変えるだけでは答えになりません。
物体検出にも成立条件がある
Robotiq 2F-85/2F-140のマニュアルは、フィンガーの実位置と物体検出ステータスを別に説明しています。後者には所定のコマンド状態という条件があり、無条件の「ワークあり」フラグではありません。
同マニュアルは、薄いワークを指先でつかむ場合、持ち上げられても物体検出が作動しないことがあると注意しています。また、位置と物体検出を併せて確認する方が、片方だけに頼るより確実であるとしています。いずれも記載されたRobotiq製品の例であり、他のグリッパーに共通するロジックではありません。
検出と保持能力を分けて確認する
選定時には、フィードバックの定義に加え、予定するワーク、フィンガー、表面状態、動作に対する把持の評価を別に求めることをお勧めします。表示だけでは、その動作中ずっと保持できることや、電源・空気供給を失った際の挙動は確認できません。
予定機種が実際にどのフィードバックを、どのインターフェースで提供するのか、適用される機種・ソフトウェア条件とともに確認します。インターフェース名だけではステータスの意味は分かりません。安全機能には個別の根拠と評価が必要です。
供給元が確認できる要件を渡す
ワーク図面と寸法範囲、予定する接触領域とフィンガー形状を用意し、投入・取出しやトレー搬送の状況を説明します。ワークあり・なしで想定されるフィードバック、文書に記載された例外、後の評価に必要な条件を質問します。
CBOXTECはロボットアームとグリッパーを供給しています。予定機種の相談時に、これらの質問をお使いください。投入・取出しやトレーの例は要件を説明するものであり、機種の適合性や設備性能を証明するものではありません。