アームのリーチで必要な把持・配置姿勢を取れますか?
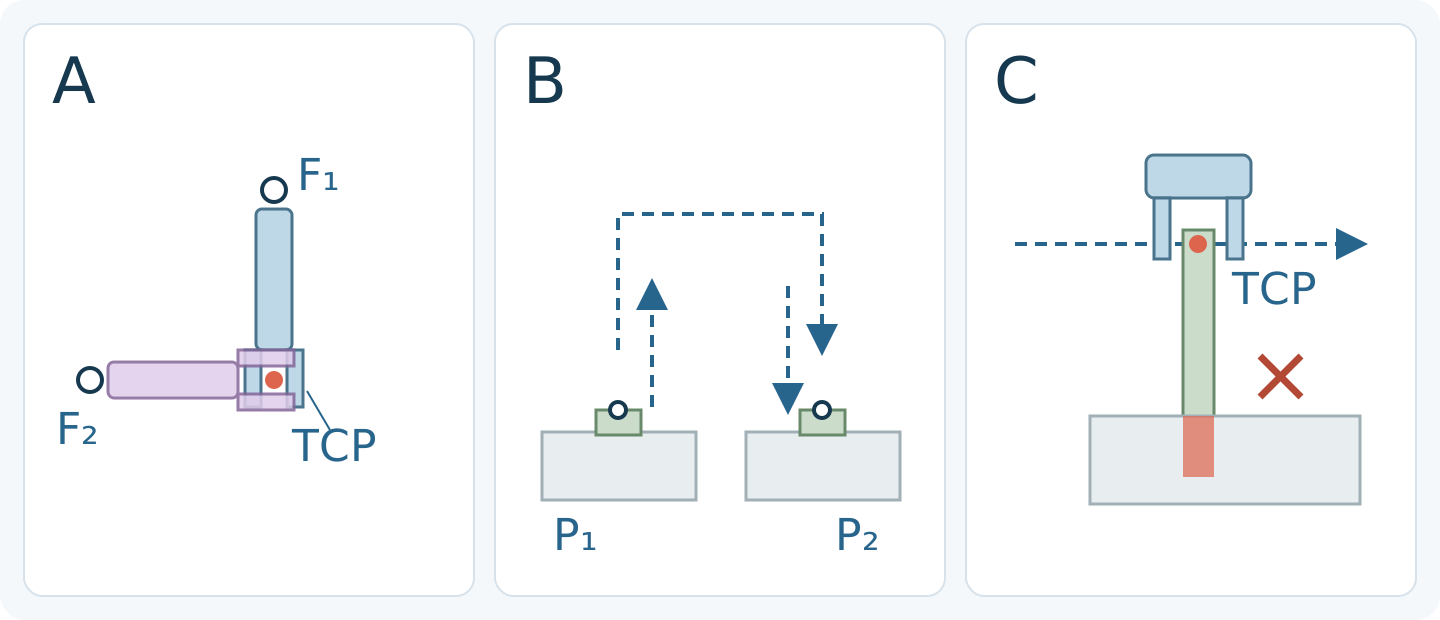
搬入出やトレーへの整列に使うアームを選ぶ前に、工具の向き、TCPオフセット、接近経路、組立全体のクリアランスを確認します。
リーチは候補を絞るための数値
リーチだけでは判断できません。目標点が公称リーチの内側にあっても、必要な角度でグリッパーを保持できるとは限りません。Universal Robotsのg-SeriesマニュアルのOperating Space章では、推奨到達範囲と、工具の向きに制約がある、より広い最大作業範囲を区別しています。
搬入出やトレーへの整列では、各目標を位置と必要なグリッパーの向きで定義します。選ぶアームの作業範囲図、関節の制限、取り付け条件を確認してください。URの説明をCBOXTECアームの作業範囲として使うことはできません。
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 確認日 2026-10-13
組み立てた工具のTCPを示す
Universal RobotsのPolyScope SW5_22マニュアルでは、工具中心点(TCP)を工具フランジ中心からの位置オフセットと回転で定義しています。ウェイポイントにはTCPの位置と向きの両方が保存されます。
アダプター、グリッパー、フィンガーを図に描き、使用する工具点の位置をフランジ基準で示します。その点を動かさずに工具の向きを変えると、フランジには別の位置が必要になる場合があります。工具の長さをアームの公称リーチにそのまま足すことはできません。
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · 確認日 2026-10-13
到達点だけでなく接近と退避を確認する
UR5e SW5_19マニュアルのMoveJは関節空間で計算され、工具が曲線経路を通る場合があります。MoveLはウェイポイント間でTCPを直線移動させます。同じ把持点と配置点でも、途中の経路が同じとは限りません。
接近、把持、持ち上げ、移送、配置、退避の姿勢を含めて検討します。予定する各区間で、関節の制限、必要な向き、障害物とのクリアランスを確認してください。両端に到達できても、その間を移動できるとは限りません。
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · 確認日 2026-10-13
移動する組立全体の周囲を確認する
グリッパー本体、開いたフィンガー、保持したワーク、ケーブルやホースの取り回しを、トレーの縁や周辺設備と照合します。TCPの経路が通れても、組立の別の部分は衝突する可能性があります。位置のばらつきやワークの公差も含めてください。すべての用途に共通するクリアランス値はありません。
URのg-Series章では、作業範囲の外側・内側の限界や手首軸の整列に伴う特異点も挙げています。選んだアームの資料で、こうした制約を確認してください。正確な形状を使うシミュレーションはレイアウトの評価に役立ちますが、設置の安全性や実際のサイクルタイムを証明するものではありません。
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 確認日 2026-10-13
アーム選定前に必要姿勢の確認を依頼する
ベース位置、取り付け高さ、把持・配置の高さ、接近方向、必要な工具の向きを記した寸法入りレイアウトを送ります。組み立て後のアダプターとグリッパー形状、TCPオフセット、ワーク形状、ケーブルの取り回しも添えてください。工具の回転について、必須のものと変更できるものを明記します。
その型式で到達できる姿勢、実行可能な経路、関節の制限やクリアランス上の懸念をサプライヤーに確認してください。CBOXTEC Roboticsはロボットアームとグリッパーを供給しています。選定にはリーチとともに、これらの情報が必要です。到達性の確認は設置の認証やサイクルタイムの保証にはなりません。
メーカー資料
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · 確認日 2026-10-13
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · 確認日 2026-10-13
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · 確認日 2026-10-13