Apakah repeatabilitas robot cukup agar komponen masuk ke rongga baki?
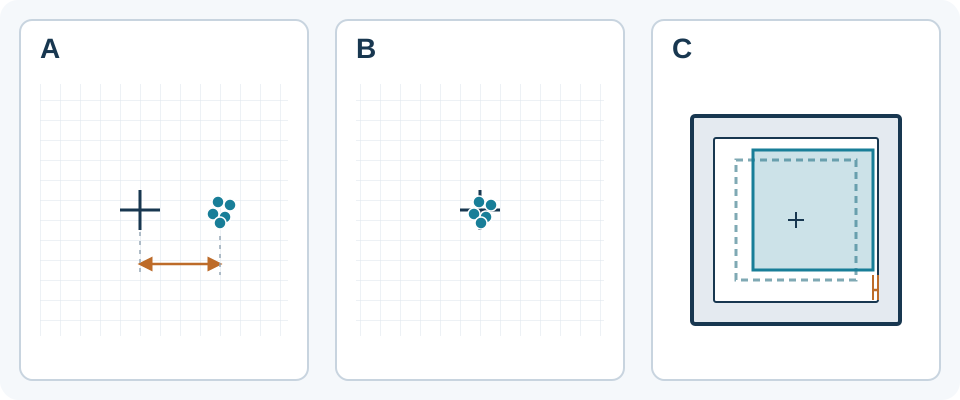
Angka repeatabilitas tidak menentukan kecocokan komponen dengan rongga baki. Periksa penyimpangan dari target, posisi cengkeram, dan lokasi baki sebelum memilih lengan dan gripper.
Baca nama parameter di samping angkanya
Tidak. Lembar spesifikasi UR10e yang diperbarui September 2026 mencantumkan repeatabilitas pose ±0,05 mm menurut ISO 9283. Ini parameter UR10e, bukan spesifikasi CBOXTEC atau toleransi penempatan komponen jadi.
Untuk lengan yang dipertimbangkan, minta definisi parameter, titik acuan, dan kondisi uji, termasuk beban serta gerakan. Angka ‘presisi’ tanpa definisi tidak cukup untuk membandingkan model atau menentukan apakah komponen akan masuk ke rongga dengan celah sempit.
- Universal Robots — UR10e Technical specification (Updated September 2026) · Diakses 2026-10-14
Pisahkan posisi berulang dari penyimpangan terhadap target
KUKA membedakan repeatabilitas dari akurasi absolut: kembali secara konsisten berbeda dengan mencapai target fisik yang dimaksud.
Dalam pemeriksaan penempatan, kelompok posisi terukur yang rapat masih dapat bergeser dari pusat rongga. Catat penyimpangan dari target dan variasi antar-pengulangan secara terpisah. Penjelasan konsep ini tidak memberikan metode uji ISO atau batas kesalahan untuk aplikasi Anda.
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Diakses 2026-10-14
Periksa komponen yang dipegang, bukan hanya titik alat
Sertakan kemungkinan variasi posisi komponen di antara jari, kompresi bantalan, dan toleransi dimensi komponen. Bandingkan permukaan cengkeram dan orientasi yang sebenarnya dengan tepi yang harus melewati rongga. Putaran kecil pun dapat mengubah ruang bebas pada tepi yang jauh dari pusat putaran.
Gunakan dimensi komponen terbesar yang diizinkan dan dimensi rongga terkecil yang masih dapat digunakan untuk menilai kecocokan. Periksa posisi komponen saat dipegang dan setelah dilepas. Angka repeatabilitas lengan tidak menggantikan pemeriksaan ini; tidak ada satu nilai ruang bebas atau aturan penjumlahan kesalahan untuk semua komponen dan baki.
Tentukan cara menetapkan posisi baki
Bab Features pada manual UR SW5_21 menjelaskan gerakan relatif terhadap objek; memperbarui acuan objek mengubah gerakan terkait.
Untuk peralatan yang diusulkan, tentukan cara menetapkan posisi baki setelah penggantian dan asal target rongga: diajarkan satu per satu atau dihitung dari jarak nominal. Periksa rongga yang mewakili, termasuk sudut terjauh. Penempatan yang baik di rongga pertama saja belum membuktikan kecocokan di seluruh baki. Contoh fitur UR tidak membuktikan adanya fungsi tersebut pada pengendali CBOXTEC.
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Diakses 2026-10-14
Minta bukti untuk komponen dan rongga yang akan digunakan
Kirim gambar berdimensi komponen dan rongga beserta toleransi, sketsa cengkeraman, cara penentuan posisi baki, konfigurasi alat berbeban, dan gerakan yang direncanakan kepada pemasok. Tanyakan informasi posisi lengan dan gripper mana yang berlaku untuk konfigurasi itu serta pemeriksaan penempatan yang masih diperlukan.
Sepakati kriteria penerimaan dan metode pengukuran sebelum uji sampel. Penilaian aplikasi oleh tenaga yang kompeten perlu memeriksa penyimpangan target, variasi, dan ruang bebas dengan jari yang dipilih, komponen nyata, serta rongga yang mewakili dalam kondisi operasi yang direncanakan. Sertakan pelepasan dan penggantian baki jika itu bagian dari penggunaan rutin; catat cara posisi diukur dan ketidakpastian pengukurannya.
CBOXTEC Robotics memasok lengan robot dan gripper. Contoh produsen di atas membantu memahami spesifikasi, tetapi tidak membuktikan kompatibilitas CBOXTEC, tingkat keberhasilan penempatan, atau penyediaan stasiun kerja lengkap. Pemeriksaan penempatan sampel juga tidak mengesahkan keselamatan instalasi.
Referensi produsen
- KUKA — Robot Seçiminde İzlenmesi Gereken İdeal Adımlar, section 5 (undated page) · Diakses 2026-10-14
- Universal Robots — UR10e Technical specification (Updated September 2026) · Diakses 2026-10-14
- Universal Robots — Features, PolyScope 5 manual (SW5_21) · Diakses 2026-10-14