Payload robot bukan hanya massa benda kerja: hitung gripper dan adaptor
Periksa total massa yang dibawa, pusat gravitasi, inersia dan kondisi penjepitan sebelum memilih lengan robot dan gripper untuk bongkar muat atau penanganan baki.
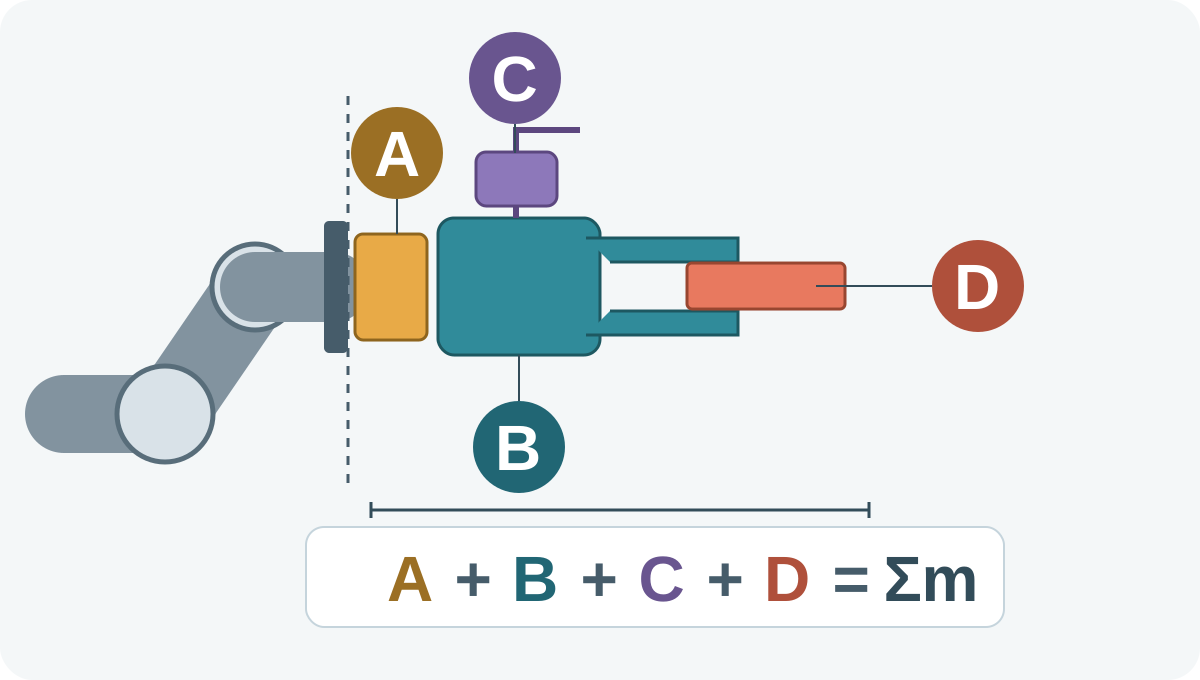
Mulai dari total beban pada flensa
Massa benda kerja saja tidak cukup untuk memilih lengan robot. Hitung benda kerja, gripper, adaptor dan perkakas lain yang dibawa pada flensa. Massa badan lengan robot sendiri adalah angka terpisah.
Robotic End Effectors - Payload vs Grip Force dari Robotiq memasukkan end effector, braket dan objek yang dipindahkan ke dalam payload pergelangan robot. Panduan ini mengubah perbedaan tersebut menjadi daftar pemeriksaan pemilihan, tanpa menetapkan batas model CBOXTEC.
Susun daftar massa sesuai konfigurasi terpasang
Gripper: catat massa terpasang, termasuk jari, bantalan dan komponen pemasangan yang benar-benar digunakan. Periksa apakah massa yang disebutkan produsen sudah mencakup komponen tersebut.
Adaptor: masukkan pelat flensa, kopling, pengganti perkakas dan pengikat yang dibawa lengan. Jangan menghitung kopling yang sudah tercakup dua kali.
Perkakas tambahan: tambahkan sensor, dudukan kamera dan aksesori lain yang dibawa. Tentukan bagian kabel serta selang yang dibawa; tanyakan cara menilai rutenya dan gaya eksternal.
Benda kerja: catat massa maksimum aktual dan jumlah yang dipegang sekaligus, termasuk baki atau jig yang ikut bergerak. Buat catatan terpisah untuk perkakas tanpa benda kerja dan setiap konfigurasi dengan beban.
Gunakan perhitungan massa untuk penyaringan awal
Untuk suatu konfigurasi, total massa yang dibawa adalah jumlah massa komponen perkakas terpasang dan benda kerja yang dibawa. Mengurangi massa perkakas tetap dari payload lengan yang dinyatakan hanya memberikan sisa massa sementara.
Sisa tersebut bukan kapasitas benda kerja yang sudah disetujui. Periksa daerah beban yang diizinkan untuk model tepatnya serta batas operasi yang berlaku. Jangan memakai persentase cadangan universal atau menganggap benda kerja yang lebih ringan membuat semua pose dan gerakan dapat diterima.
Periksa pusat gravitasi dan inersia secara terpisah
Maximum Payload untuk UR3e (PolyScope SW5.22) mengaitkan kapasitasnya dengan offset pusat gravitasi. Dokumentasi Mass Properties UR MotionPlus 1.5 memisahkan massa, pusat gravitasi dan inersia. Ini adalah referensi khusus produsen tersebut.
Minta distribusi massa rakitan dalam kerangka acuan yang diwajibkan lengan pilihan. Jangan mengganti pusat gravitasi dengan titik pusat perkakas. Nilai konfigurasi tanpa dan dengan benda kerja terhadap diagram beban, batas inersia dan gerakan yang direncanakan; jumlah massa tidak mencukupi untuk pemeriksaan tersebut.
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Diakses 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Diakses 2026-10-10
Gripper harus menahan benda kerja saat bergerak
Rating payload gripper berkaitan dengan massa benda kerja yang dapat dibawa (kg); gaya jepit adalah gaya pada jari (N). Baca keduanya bersama kondisi pengujian yang dinyatakan; salah satunya saja tidak membuktikan benda kerja yang diusulkan akan tetap tertahan.
Hand-E Instruction Manual, 6. Specifications (edisi web 2019) membedakan cengkeraman gesekan dan cengkeraman yang mengunci bentuk, serta membahas beban percepatan dan penghentian. Kondisi Hand-E tersebut bukan spesifikasi gripper CBOXTEC.
Untuk gripper pilihan, nilai geometri kontak, kondisi permukaan, jari khusus, kerusakan benda kerja, gerakan dan perilaku saat berhenti. Sebelum operasi, diperlukan pemeriksaan kemampuan menahan sesuai aplikasi dan penilaian risiko oleh pihak yang kompeten; menahan dalam keadaan diam saja tidak cukup.
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Diakses 2026-10-10
Kirim informasi yang diperlukan pemasok untuk pemilihan
Berikan gambar atau foto benda kerja, massa maksimum, dimensi, bahan, permukaan berminyak atau mudah rusak, orientasi penjepitan dan jumlah benda kerja sekaligus. Sertakan daftar perkakas terpasang, offset yang diketahui, pemasangan lengan, jangkauan yang diperlukan dan kondisi gerakan yang direncanakan.
Minta model dan varian tepatnya, informasi resmi beban dan inersia, batas gripper, rincian sambungan mekanis serta antarmuka listrik/kontrol yang didukung. Bongkar muat dan penanganan baki adalah uraian aplikasi. CBOXTEC Robotics memasok lengan robot dan gripper.
Nilai ulang seluruh konfigurasi saat membandingkan alternatif
Pertimbangkan perkakas lebih ringan, adaptor lebih pendek, metode penjepitan lain, lebih sedikit benda kerja per pengambilan, perubahan gerakan atau lengan/gripper dengan kapasitas berbeda. Setiap opsi perlu dinilai dan bukan jaminan solusi; perubahan geometri juga mengubah distribusi beban.
Referensi UR dan Robotiq menjelaskan produk atau metode mereka sendiri. Referensi tersebut tidak membuktikan kompatibilitas, fitur kontroler atau kinerja CBOXTEC. Konfirmasikan produk yang dipilih dan selesaikan pemeriksaan aplikasi terkait sebelum pembelian dan operasi.
Referensi produsen
- Universal Robots — Maximum Payload (UR3e, PolyScope SW5.22) · Diakses 2026-10-10
- Universal Robots — Manipulate Coordinate Frames, Mass Properties (MotionPlus 1.5) · Diakses 2026-10-10
- Robotiq — Robotic End Effectors - Payload vs Grip Force (original 2014-01-29; updated 2025-03-06) · Diakses 2026-10-10
- Robotiq — Hand-E Instruction Manual, 6. Specifications (2019 web edition) · Diakses 2026-10-10