Apakah jangkauan robot cukup untuk pose ambil dan letak?
Periksa orientasi alat, offset TCP, jalur pendekatan dan ruang bebas seluruh rakitan sebelum memilih robot untuk pemuatan atau penataan di baki.
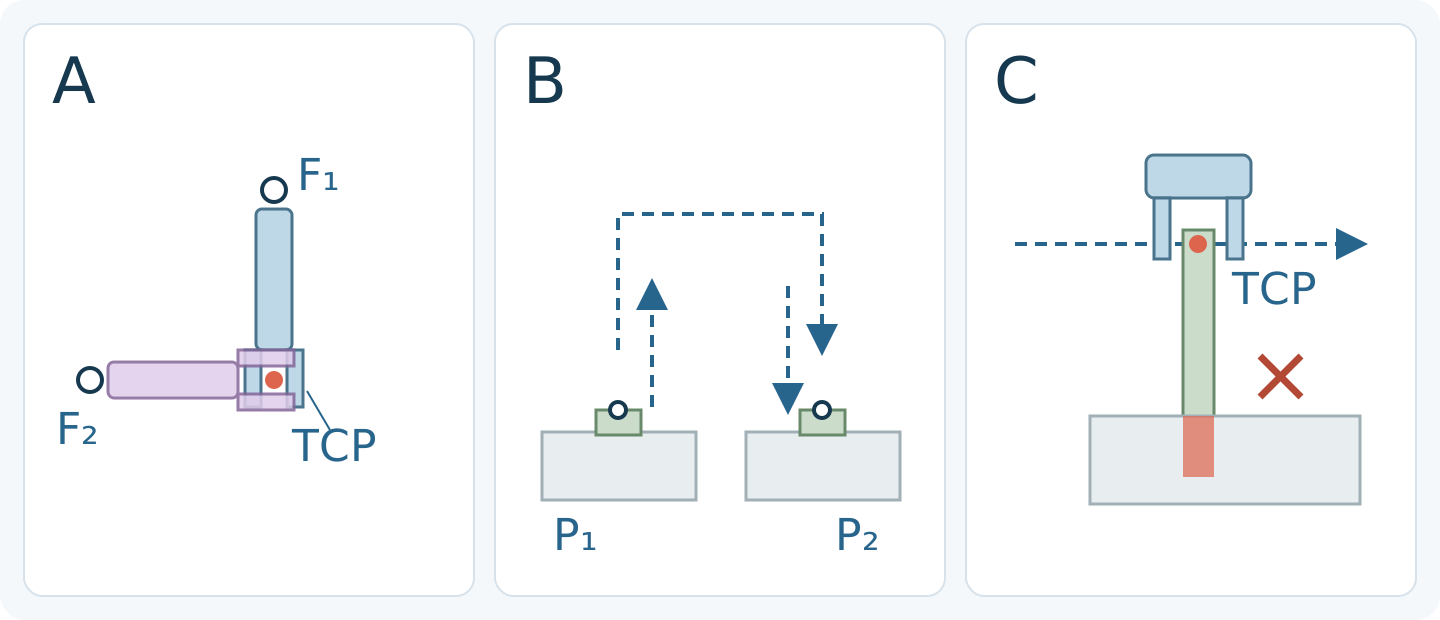
Gunakan jangkauan untuk menyaring pilihan awal
Jangkauan saja belum cukup. Titik target yang berada dalam jangkauan pada spesifikasi belum membuktikan bahwa robot dapat menahan gripper pada sudut yang diperlukan. Dalam bab Operating Space untuk g-Series, Universal Robots membedakan jangkauan yang direkomendasikan dari area kerja maksimum yang lebih luas, dengan batasan orientasi alat.
Untuk pemuatan atau penataan di baki, tentukan setiap target sebagai posisi sekaligus orientasi gripper yang dibutuhkan. Periksa gambar area kerja, batas sendi dan pemasangan robot yang dipilih. Penjelasan UR bukanlah area kerja untuk robot CBOXTEC.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Diakses 2026-10-13
Tentukan TCP pada alat yang sudah dirakit
Manual Universal Robots PolyScope SW5_22 mendefinisikan titik pusat alat (TCP) melalui offset posisi dan rotasi terhadap pusat flensa alat. Sebuah waypoint menyimpan posisi TCP sekaligus orientasinya.
Gambarkan adaptor, gripper dan jari, lalu tandai titik alat yang akan digunakan terhadap flensa. Memutar alat sambil mempertahankan titik itu dapat membutuhkan posisi flensa yang berbeda. Karena itu, panjang alat tidak bisa langsung ditambahkan ke jangkauan robot yang tercantum.
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Diakses 2026-10-13
Periksa pendekatan dan penarikan, bukan hanya titik akhir
Pada manual UR5e SW5_19, MoveJ dihitung dalam ruang sendi dan dapat menghasilkan jalur alat yang melengkung. MoveL menggerakkan TCP pada garis lurus di antara waypoint. Titik ambil dan letak yang sama tidak menentukan jalur yang sama.
Sertakan pose pendekatan, penjepitan, pengangkatan, pemindahan, peletakan dan penarikan. Pada setiap segmen yang direncanakan, periksa batas sendi, orientasi yang diperlukan dan ruang bebas terhadap penghalang. Dua titik akhir yang terjangkau belum membuktikan bahwa gerakan di antaranya dapat dilakukan.
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Diakses 2026-10-13
Periksa ruang di sekitar seluruh rakitan yang bergerak
Bandingkan badan gripper, jari yang terbuka, benda yang dipegang serta rute kabel atau selang dengan tepi baki dan peralatan sekitar. Jalur TCP yang bebas masih dapat menyisakan benturan pada bagian lain rakitan. Sertakan variasi posisi dan toleransi benda; tidak ada satu nilai ruang bebas yang cocok untuk semua aplikasi.
Bab g-Series UR juga menyebut singularitas terkait batas luar dan dalam area kerja serta kesejajaran sumbu pergelangan. Tinjau batasan tersebut dalam dokumentasi robot yang dipilih. Simulasi dengan geometri akurat dapat membantu menilai tata letak, tetapi tidak membuktikan keselamatan pemasangan atau waktu siklus sebenarnya.
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Diakses 2026-10-13
Minta peninjauan pose sebelum memilih robot
Kirim gambar tata letak berdimensi yang menunjukkan posisi dasar robot, tinggi pemasangan, tinggi ambil dan letak, arah pendekatan serta orientasi alat. Sertakan geometri adaptor dan gripper yang telah dirakit, offset TCP, bentuk benda dan rute kabel. Jelaskan rotasi alat mana yang wajib dan mana yang boleh diubah.
Minta pemasok menjelaskan pose yang terjangkau, jalur yang dapat dilakukan serta potensi masalah batas sendi atau ruang bebas untuk model tertentu. CBOXTEC Robotics memasok lengan robot dan gripper; pemilihan model membutuhkan rincian ini selain angka jangkauan. Peninjauan keterjangkauan tidak mengesahkan pemasangan atau menjamin waktu siklus.
Referensi produsen
- Universal Robots — Operating Space, g-Series User Manual (SW10_15) · Diakses 2026-10-13
- Universal Robots — TCP Configuration, PolyScope (SW5_22) · Diakses 2026-10-13
- Universal Robots — Basic Program Nodes: Move, UR5e manual (SW5_19) · Diakses 2026-10-13